


轮式人形机器人

產品介紹
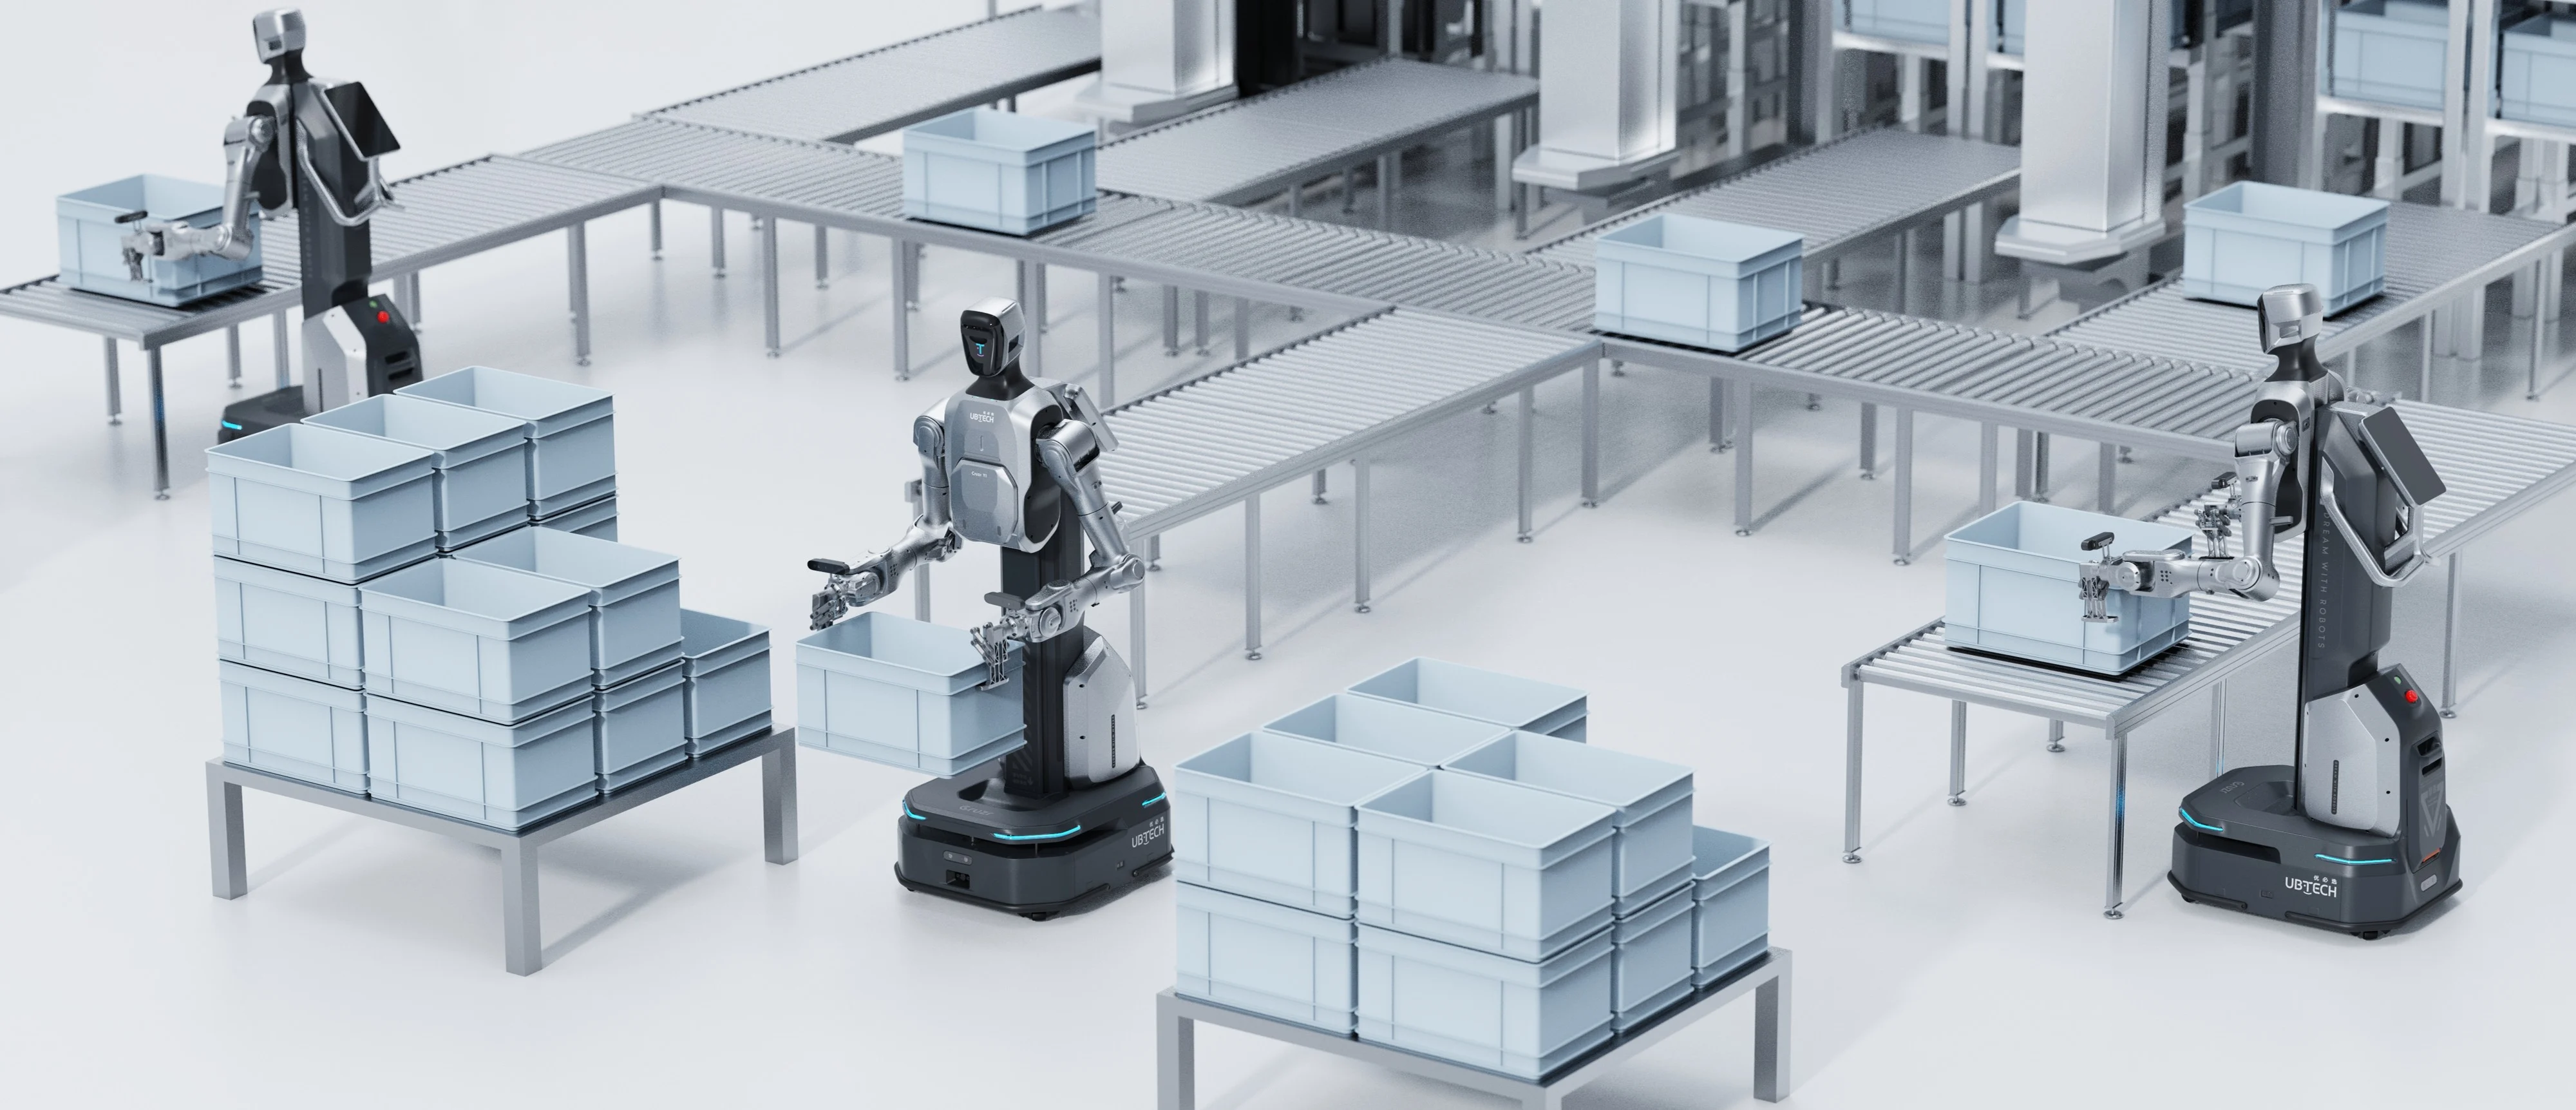
Cruzr Y1 轮式人形机器人
Cruzr Y1 轮式人形机器人
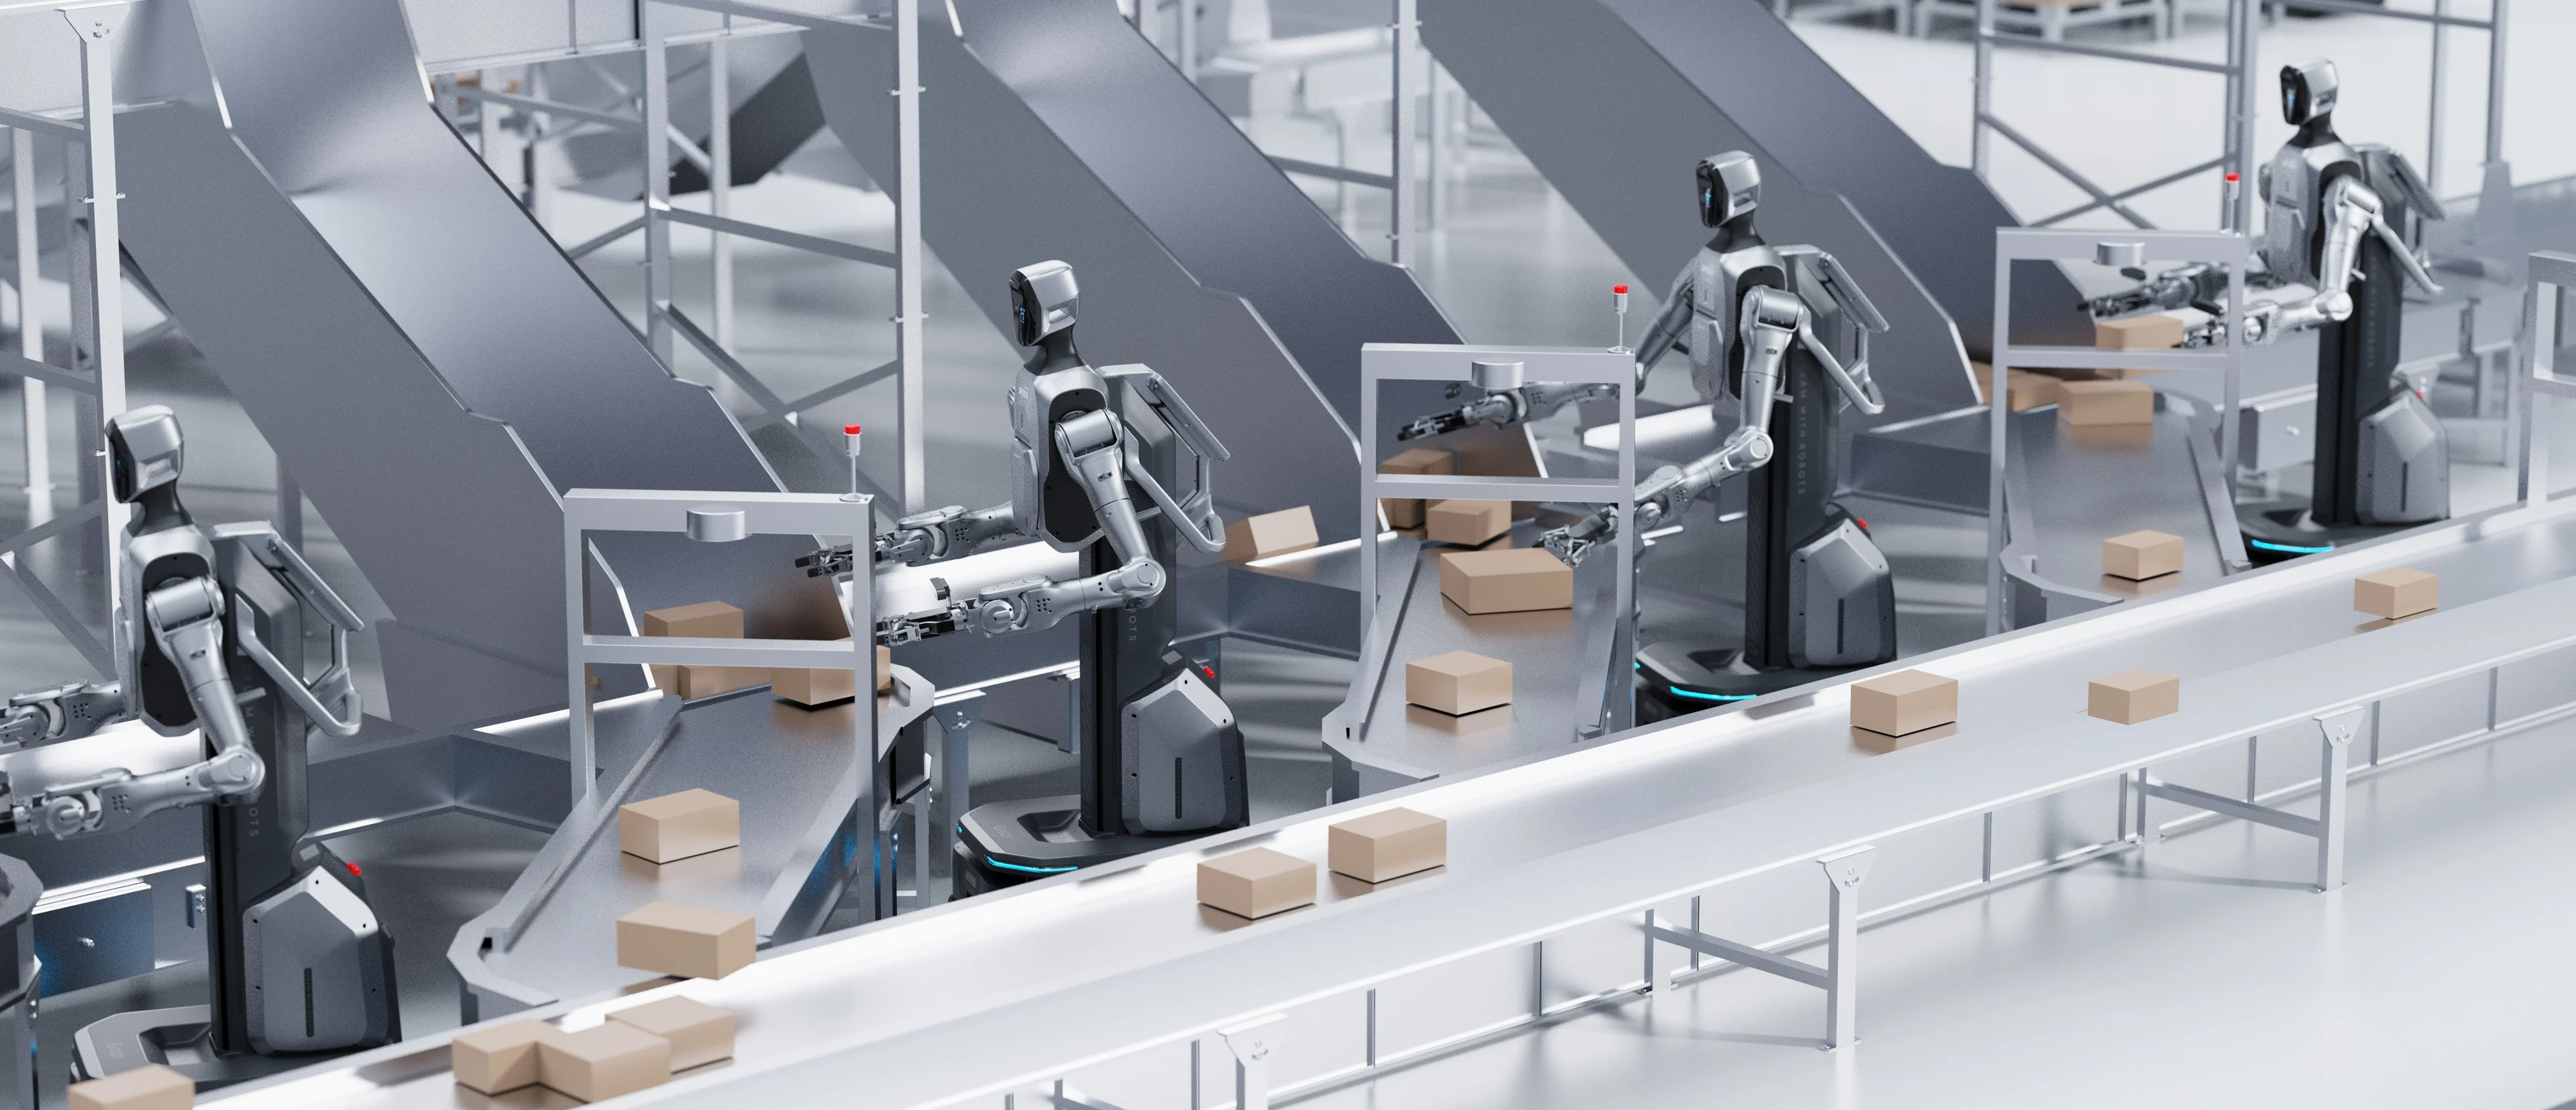
专为工厂与仓库等工业场景设计,主要用于料箱的拆栈、堆叠、物料上下料及拣货等作业,能在狭窄的厂房空间内灵活移动,并执行弹性化作业。
适用运作情境
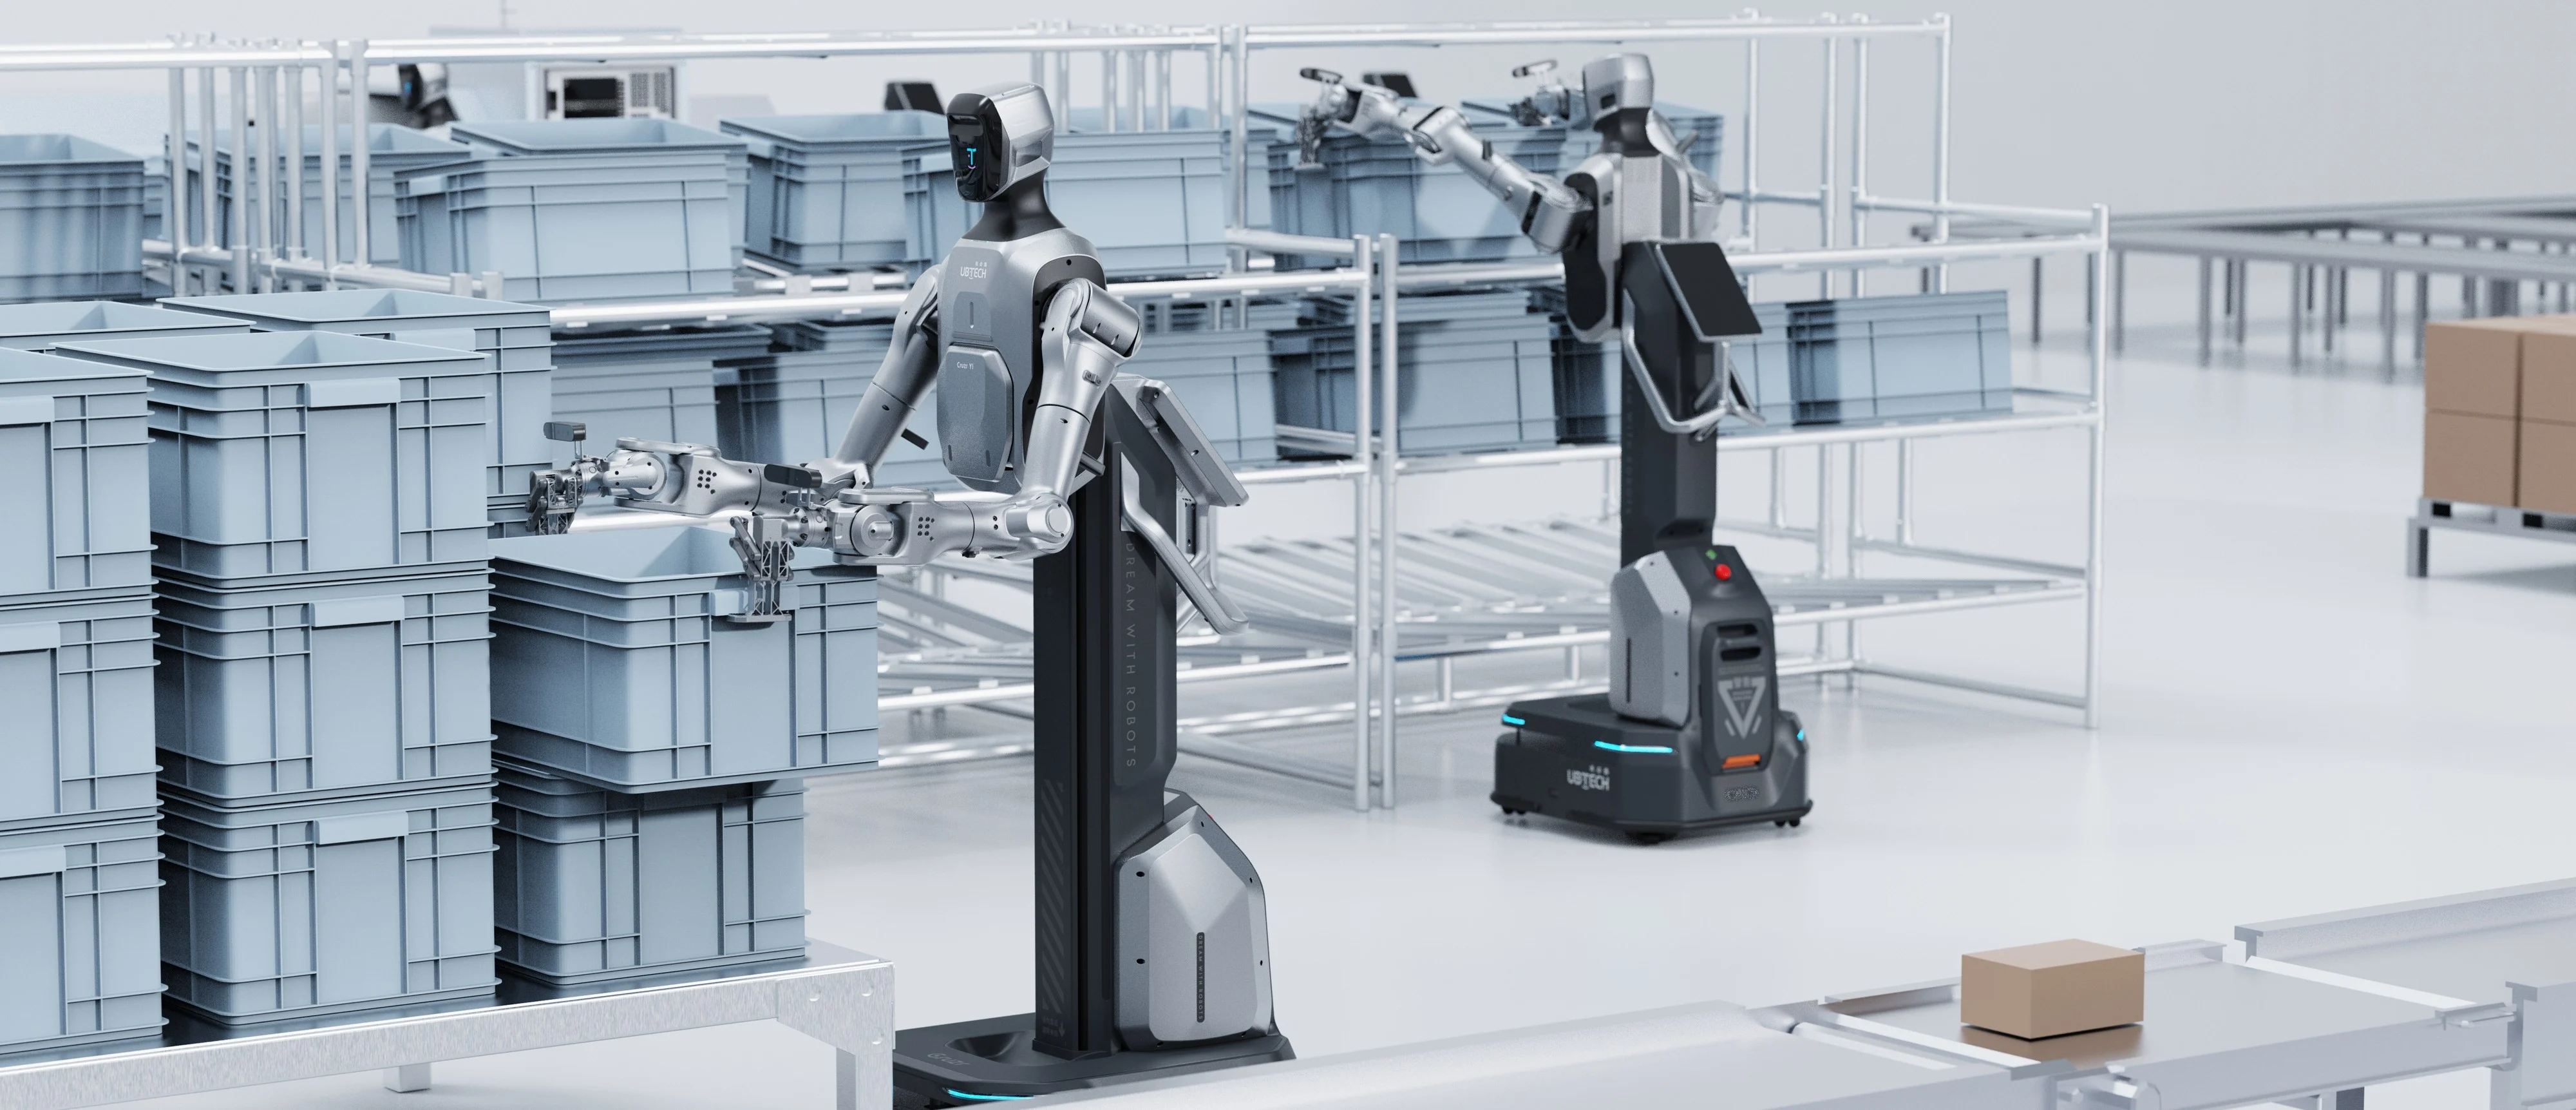
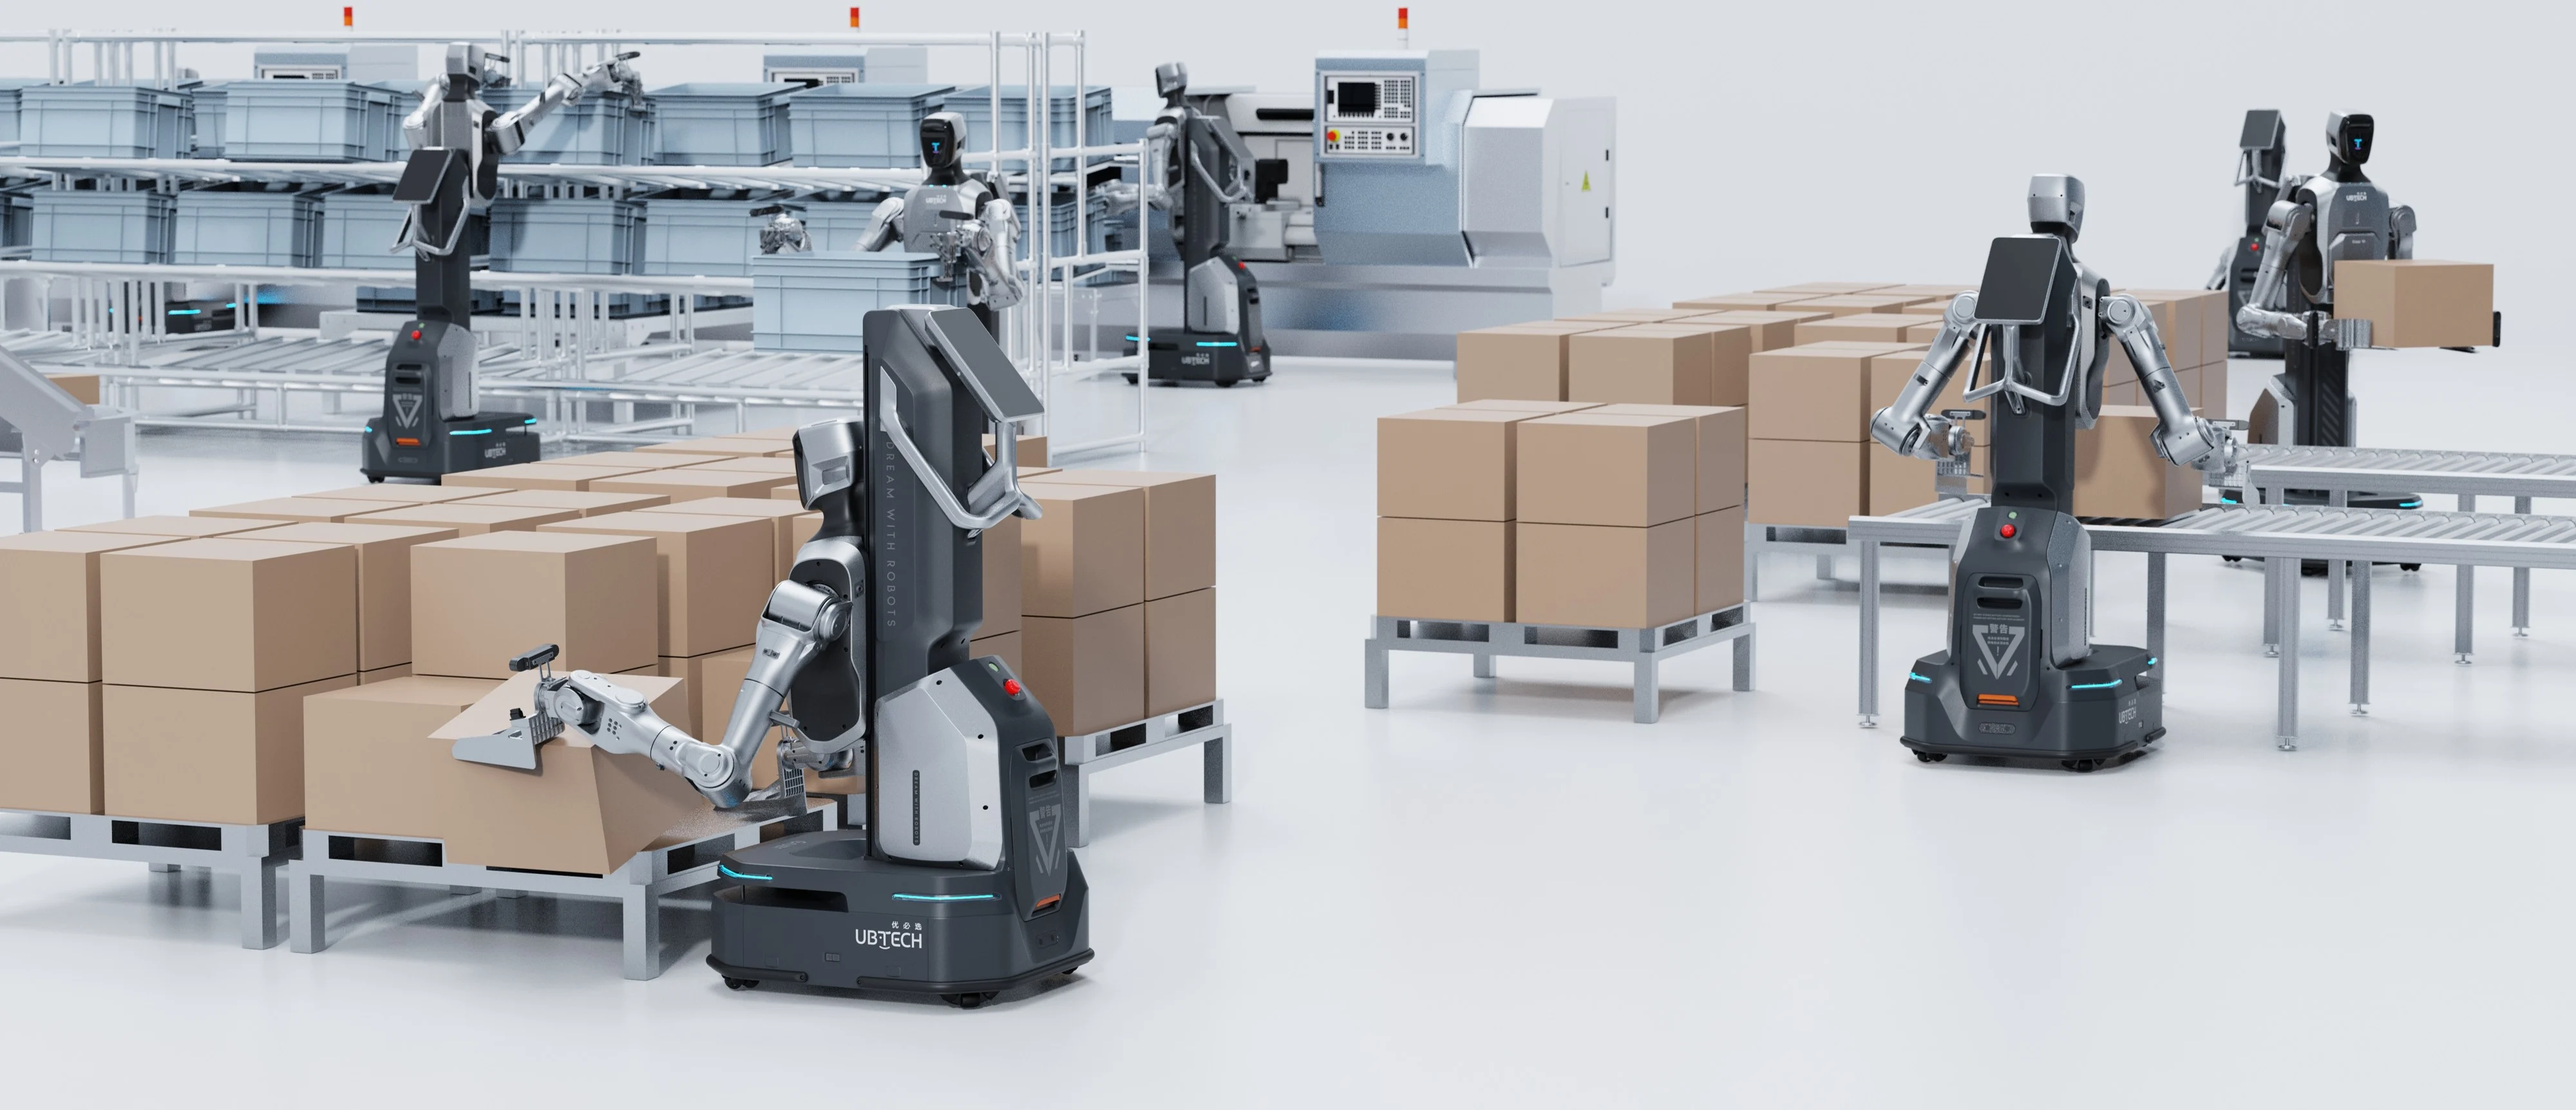
搬运
- 适用箱型:物流箱、塑胶篮、纸箱
- 最大尺寸:650 x 450 x 400 mm
- 相容性:可通用多种尺寸的同类型箱体
- 节拍时间:最快 15 秒
堆垛、拆垛
- 适用箱型:物流箱、塑胶篮、纸箱
- 最大尺寸:650 x 450 x 400 mm
- 相容性:支援多尺寸箱体堆栈与拆栈
- 节拍时间:最快 30 秒(塑胶材质)、45 秒(纸箱)
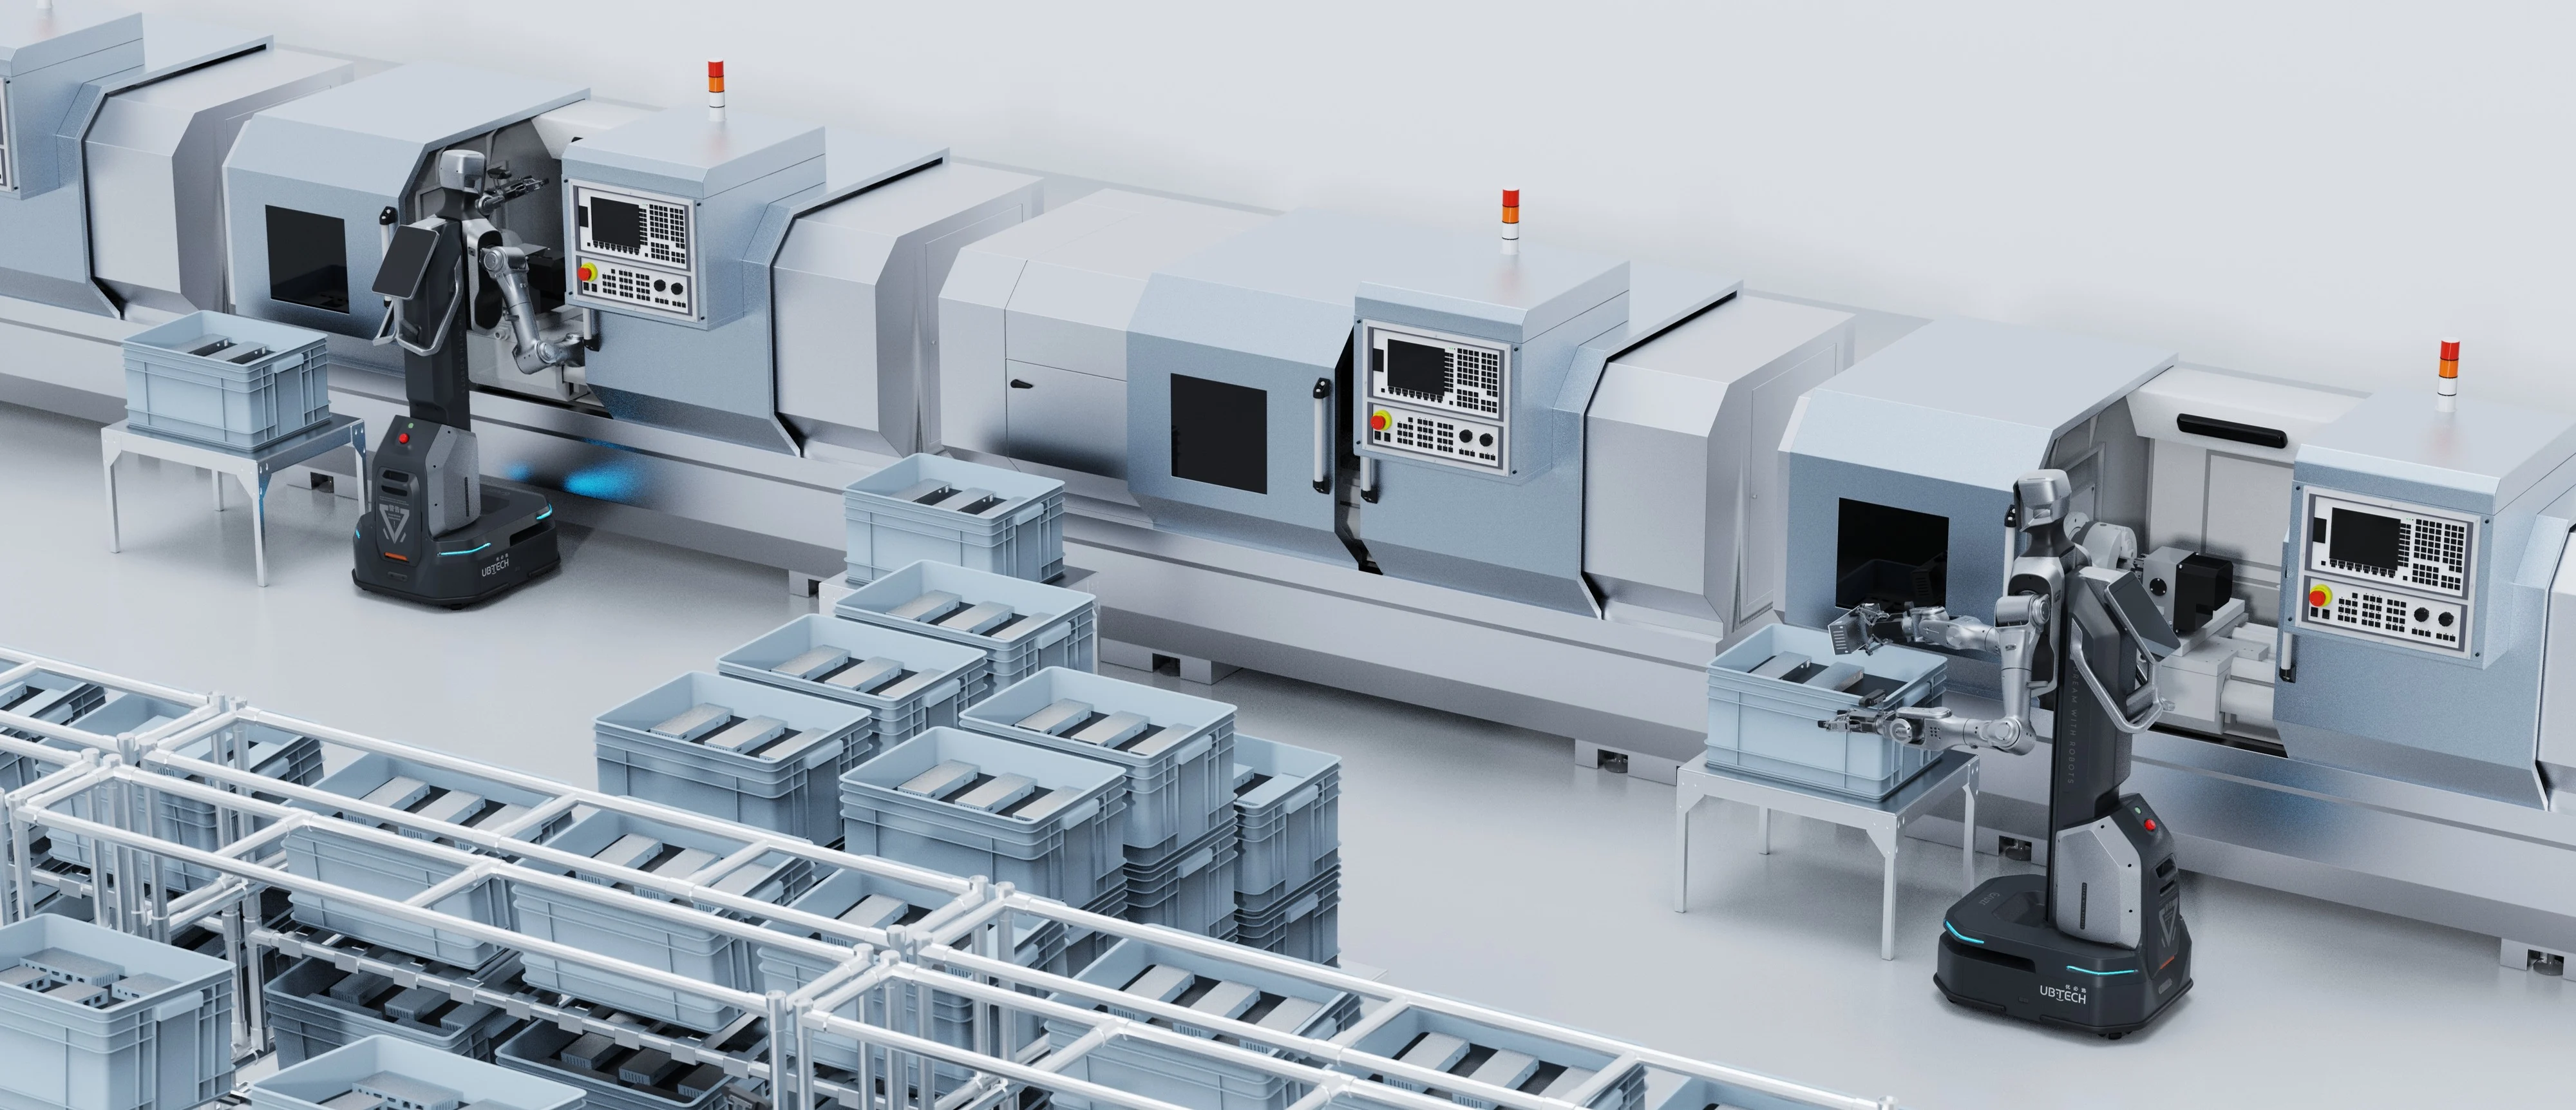
产线上下料
- 物料类型:金属/塑胶等
- 最大尺寸:50~1000mm 料件
- 相容性:精准抓取有序料件
- 节拍时间:最快 10 秒
分拣
- 物料类型:硬包材/软包材/文件等
- 最大尺寸:50~1000mm 料件
- 相容性:精准抓取混料无序料件
- 节拍时间:最快 5 秒
产品特点
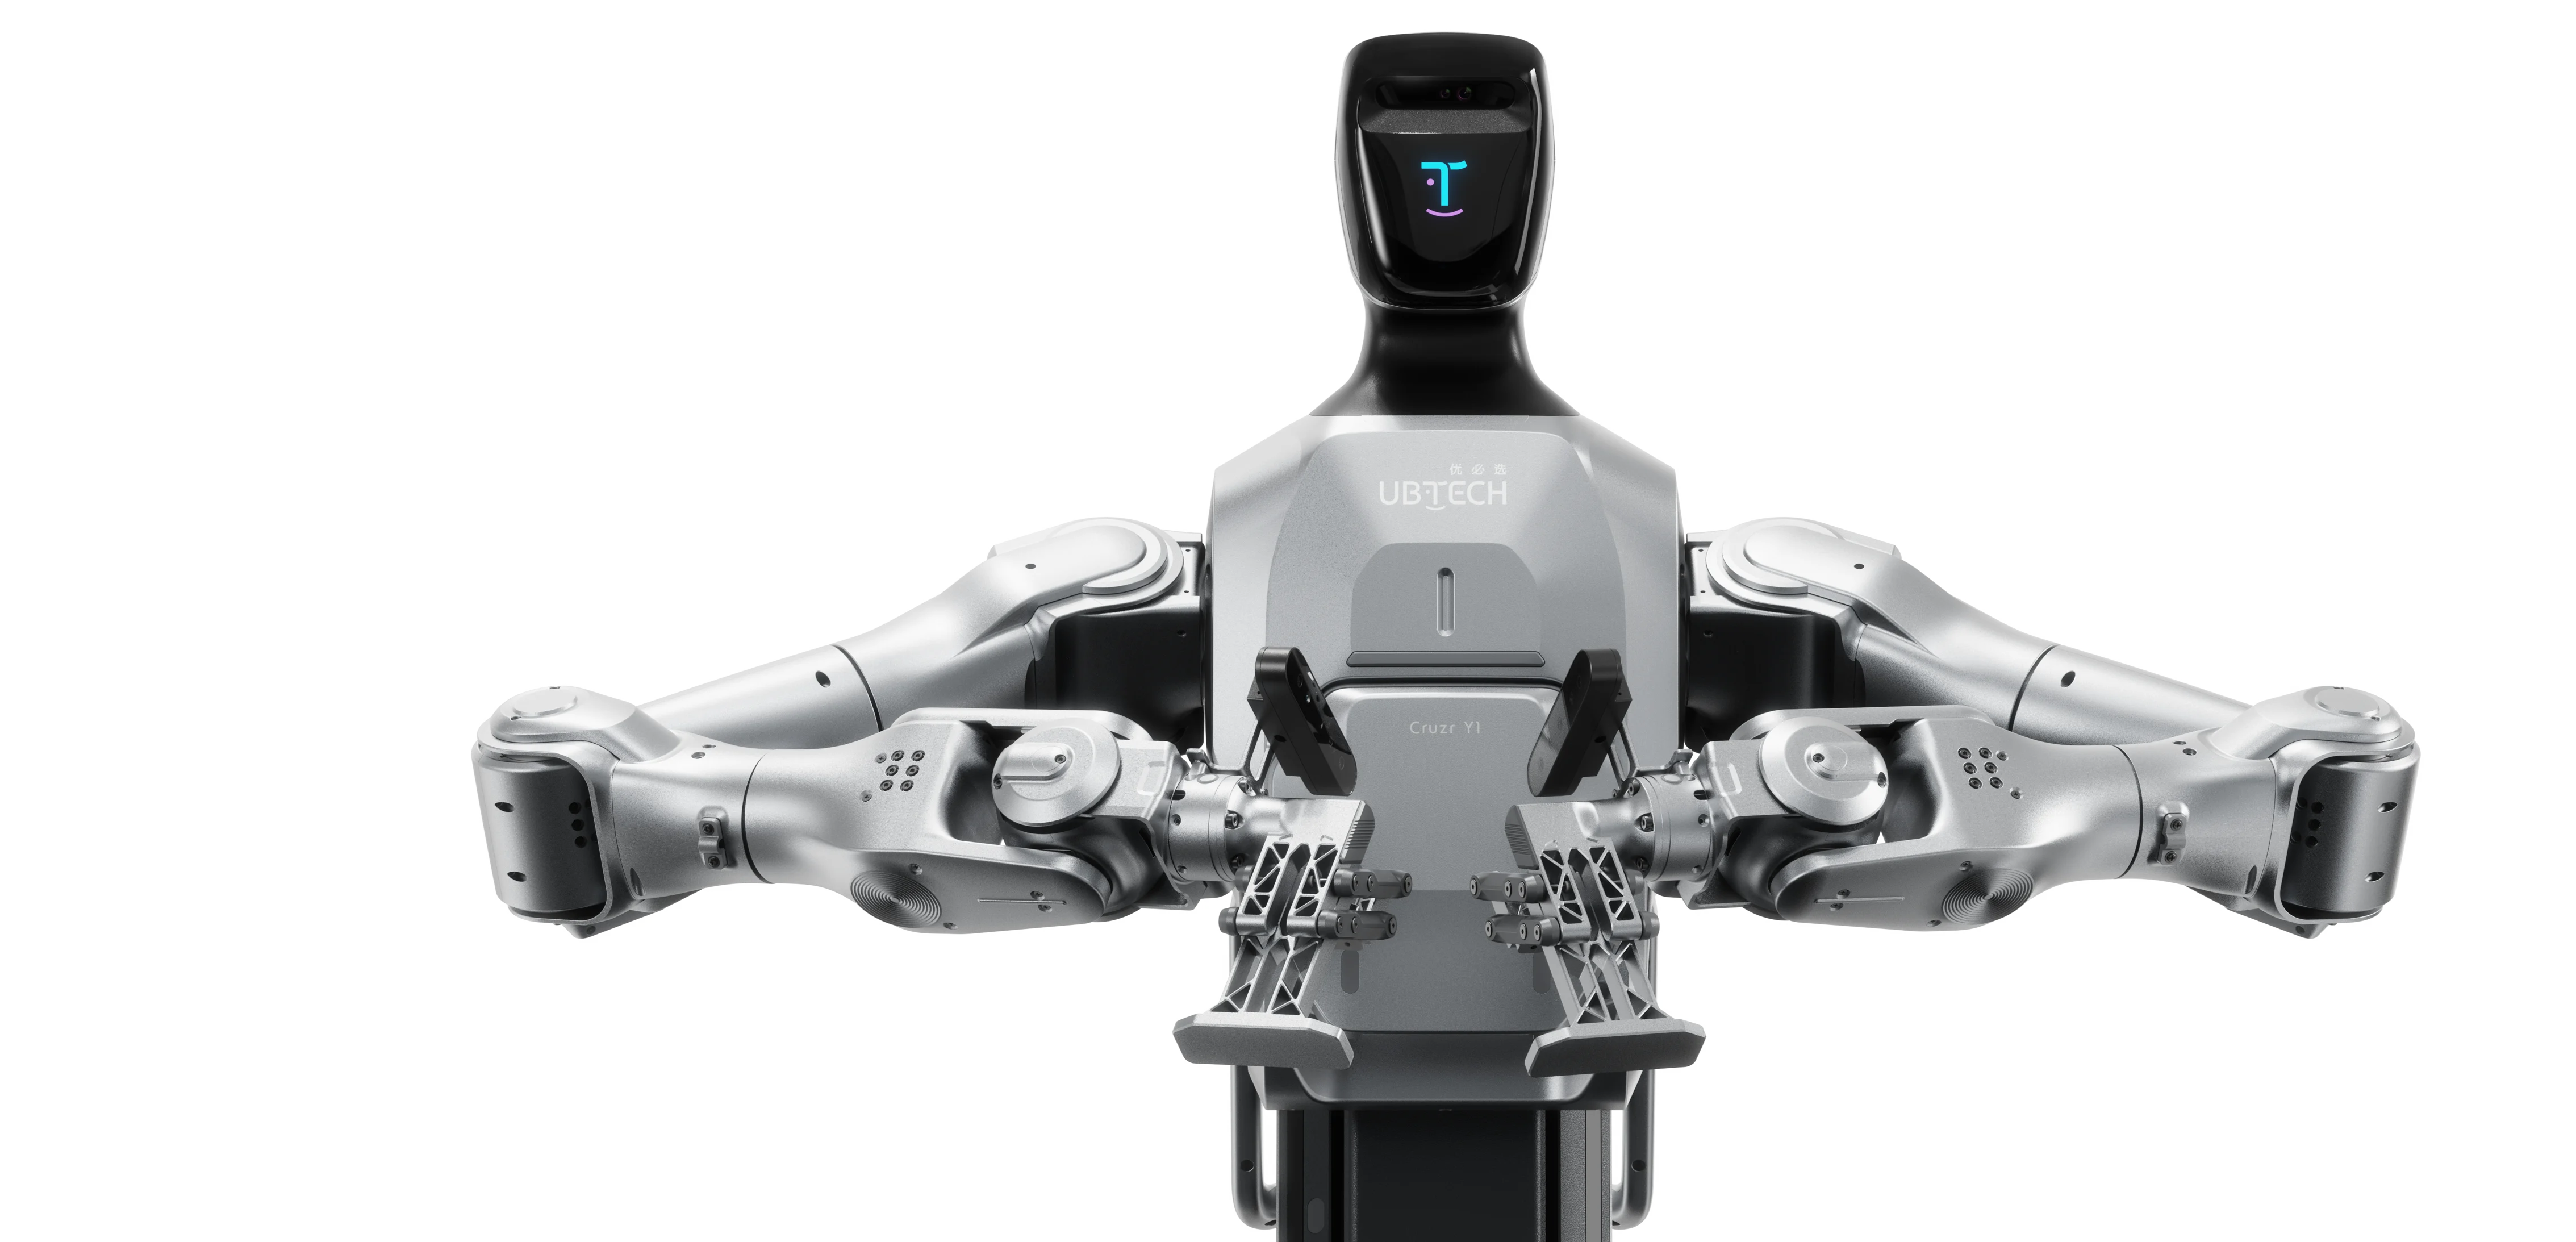
拟人手臂
- 手臂具有 7 个自由度
- 臂长 750 mm
- 双臂额定负载 10 kg
- 谐波驱动模组,手臂运动更精准、平稳可靠
- 关节模组整合抱闸制动与力矩感测器,双重保障物料、人员与设备安全
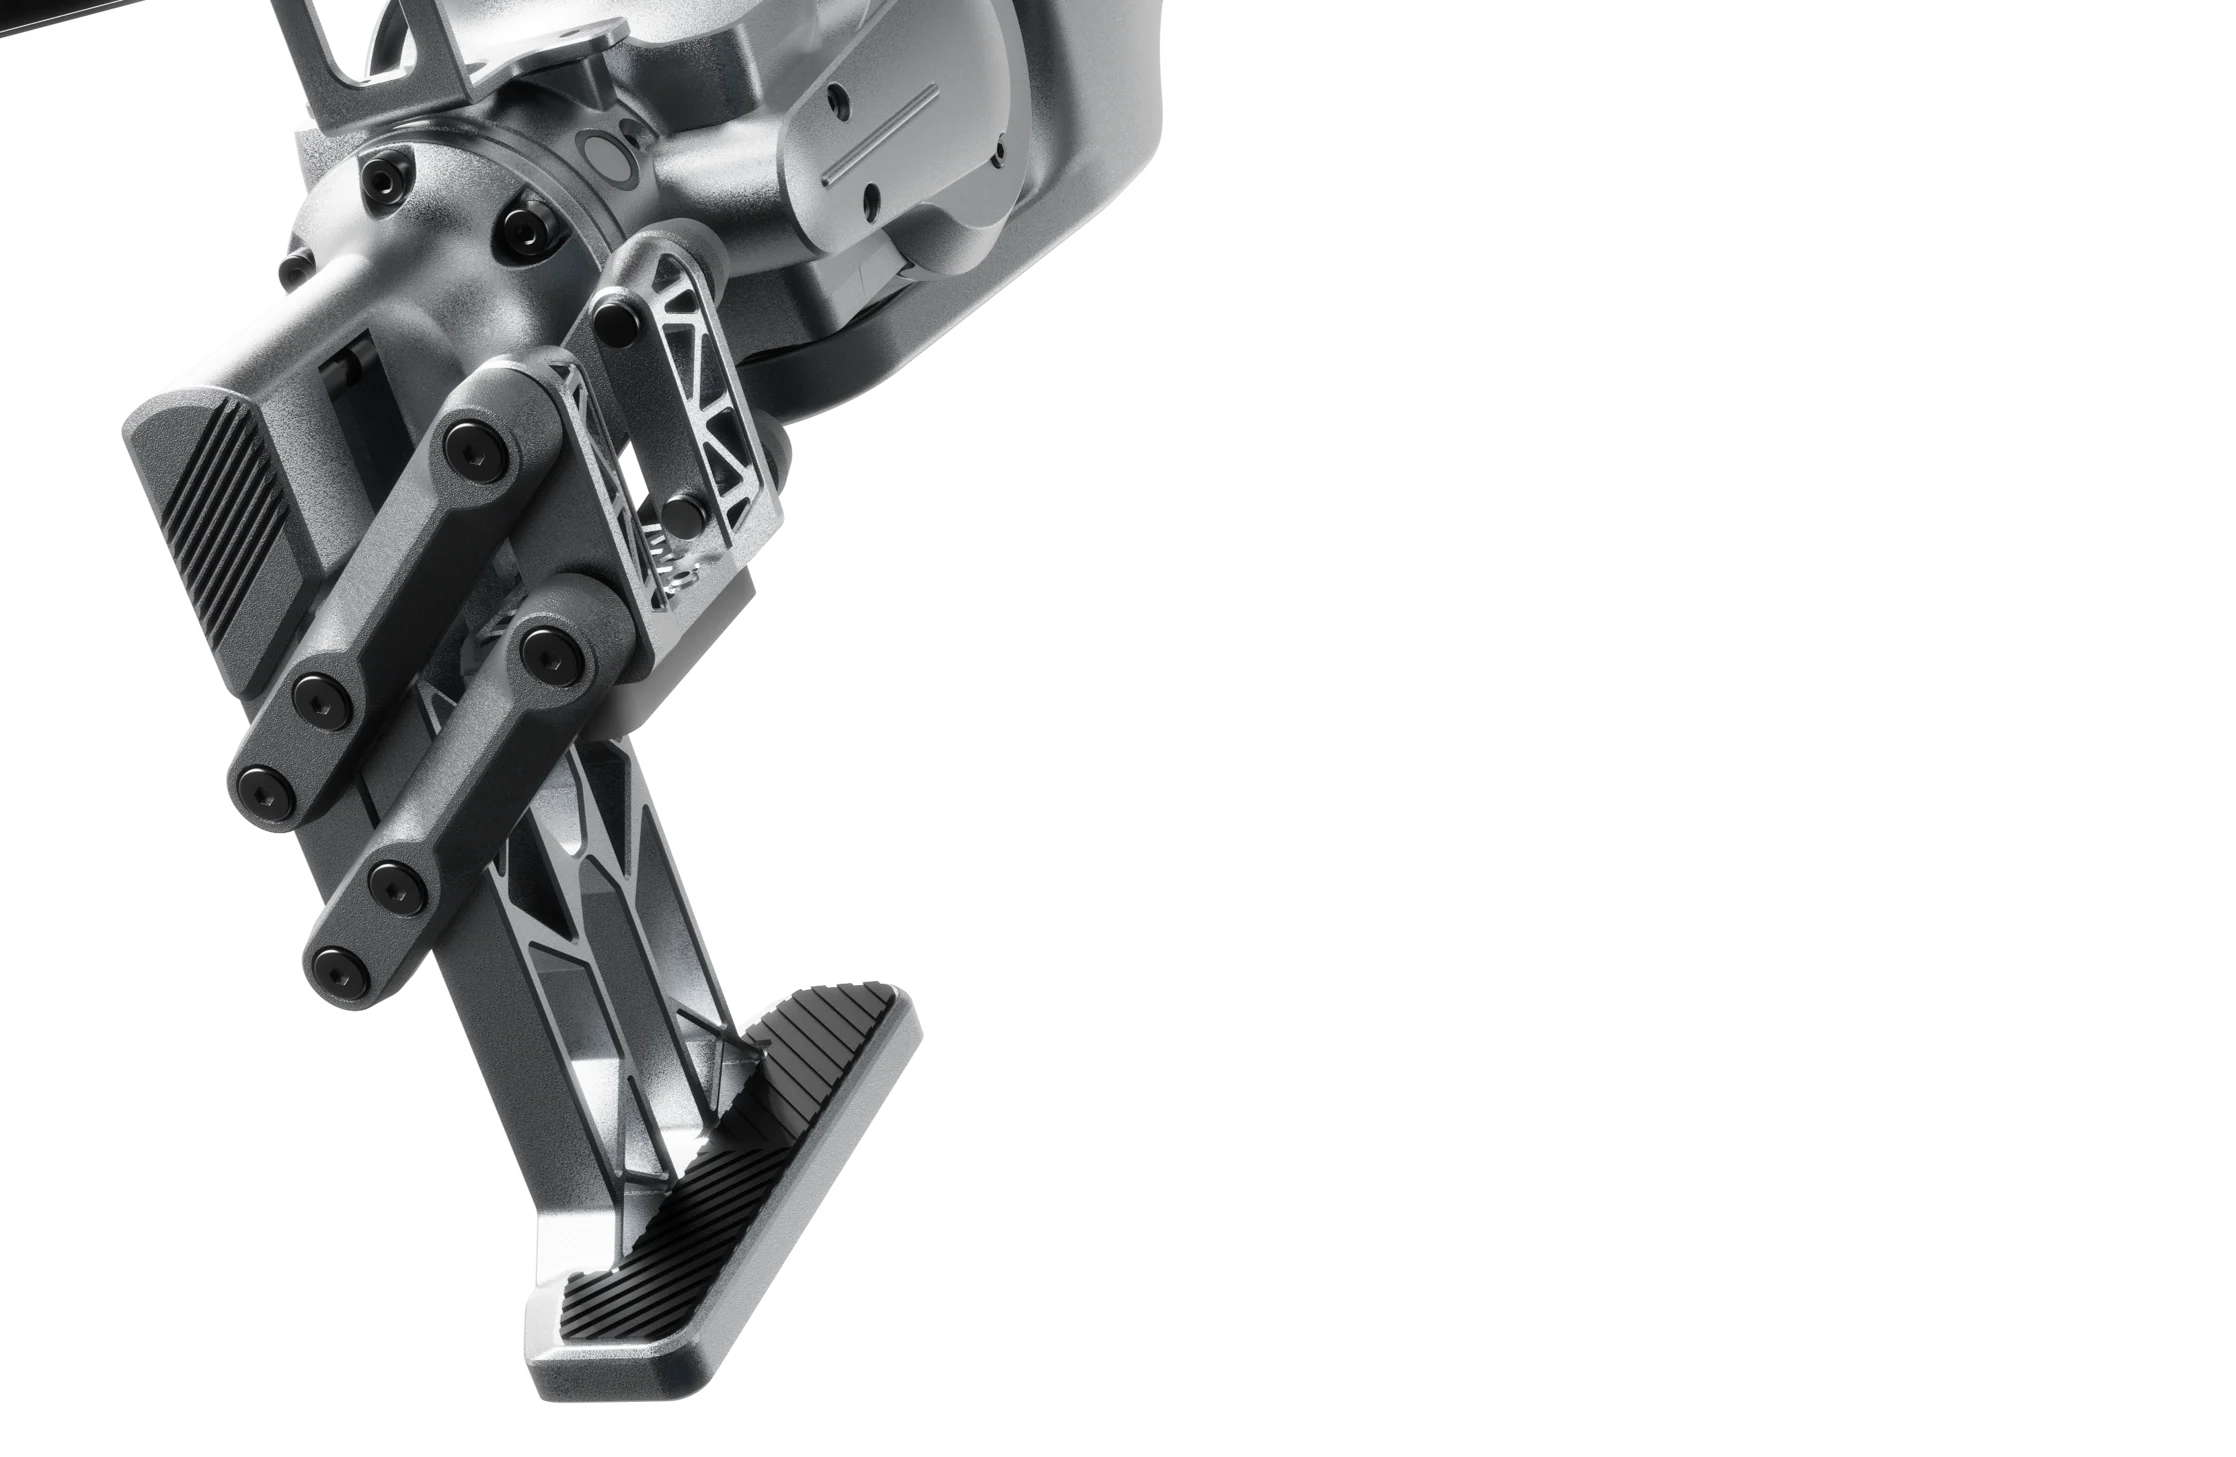
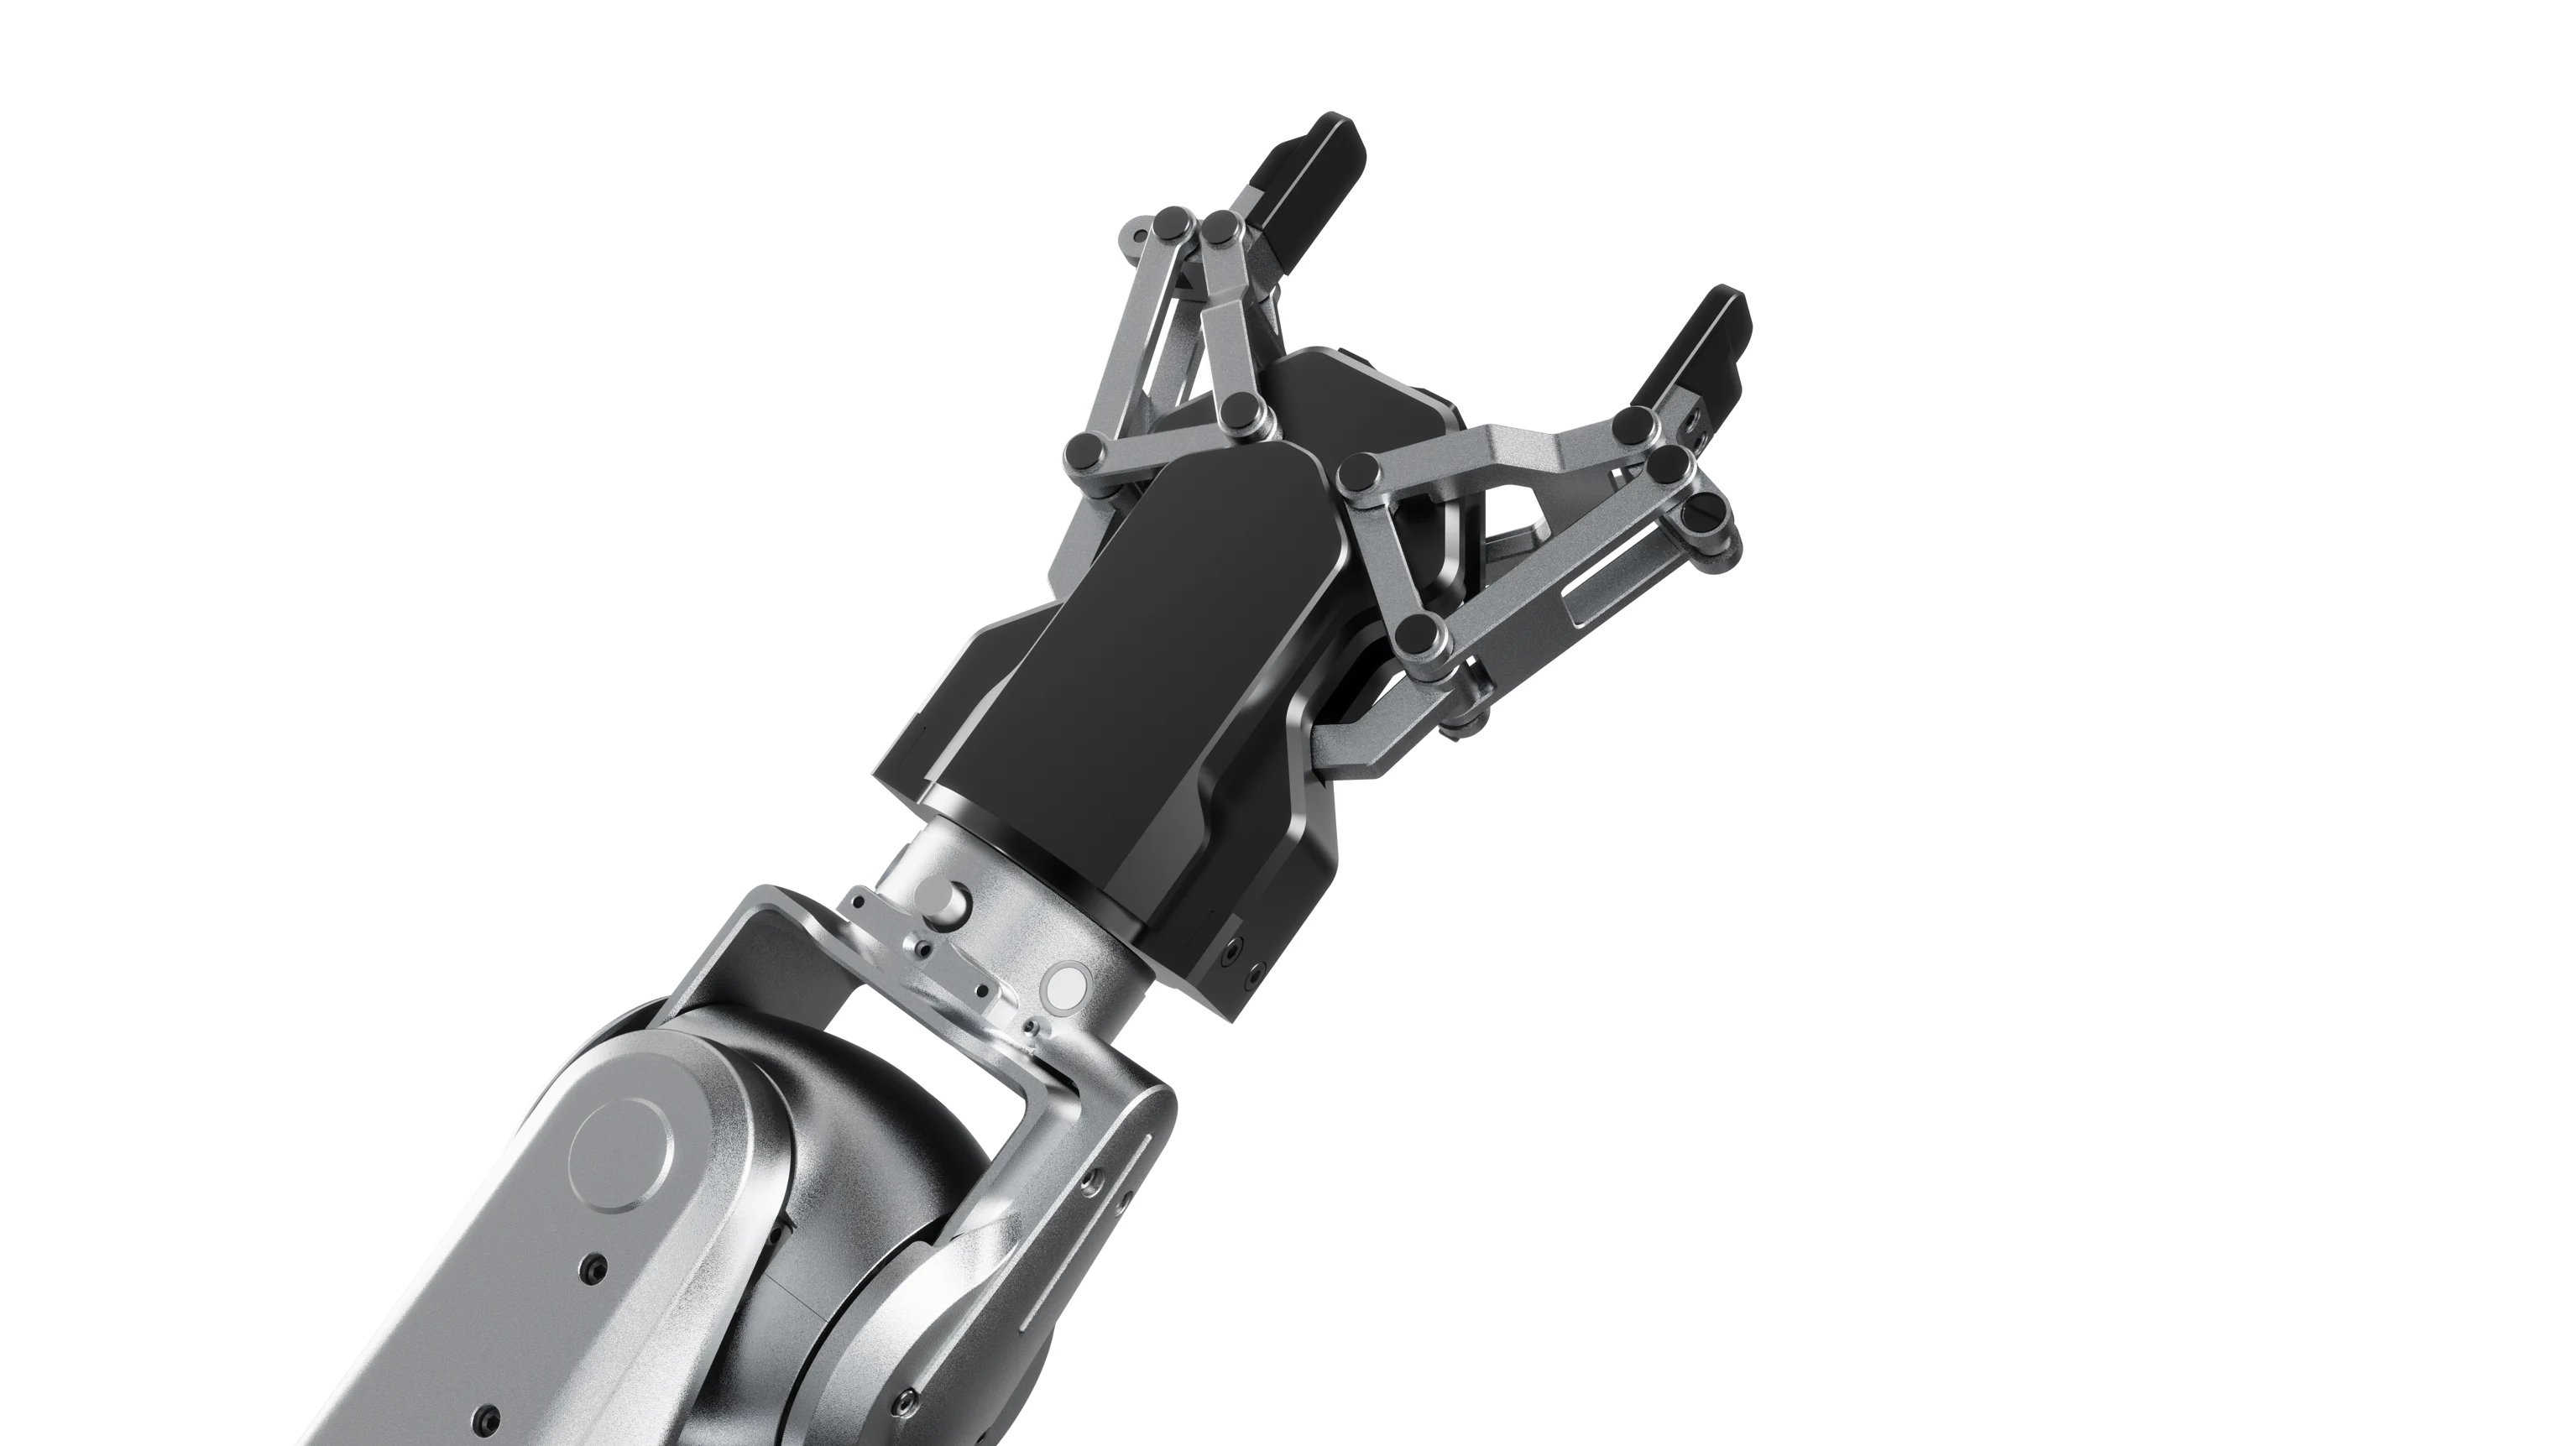
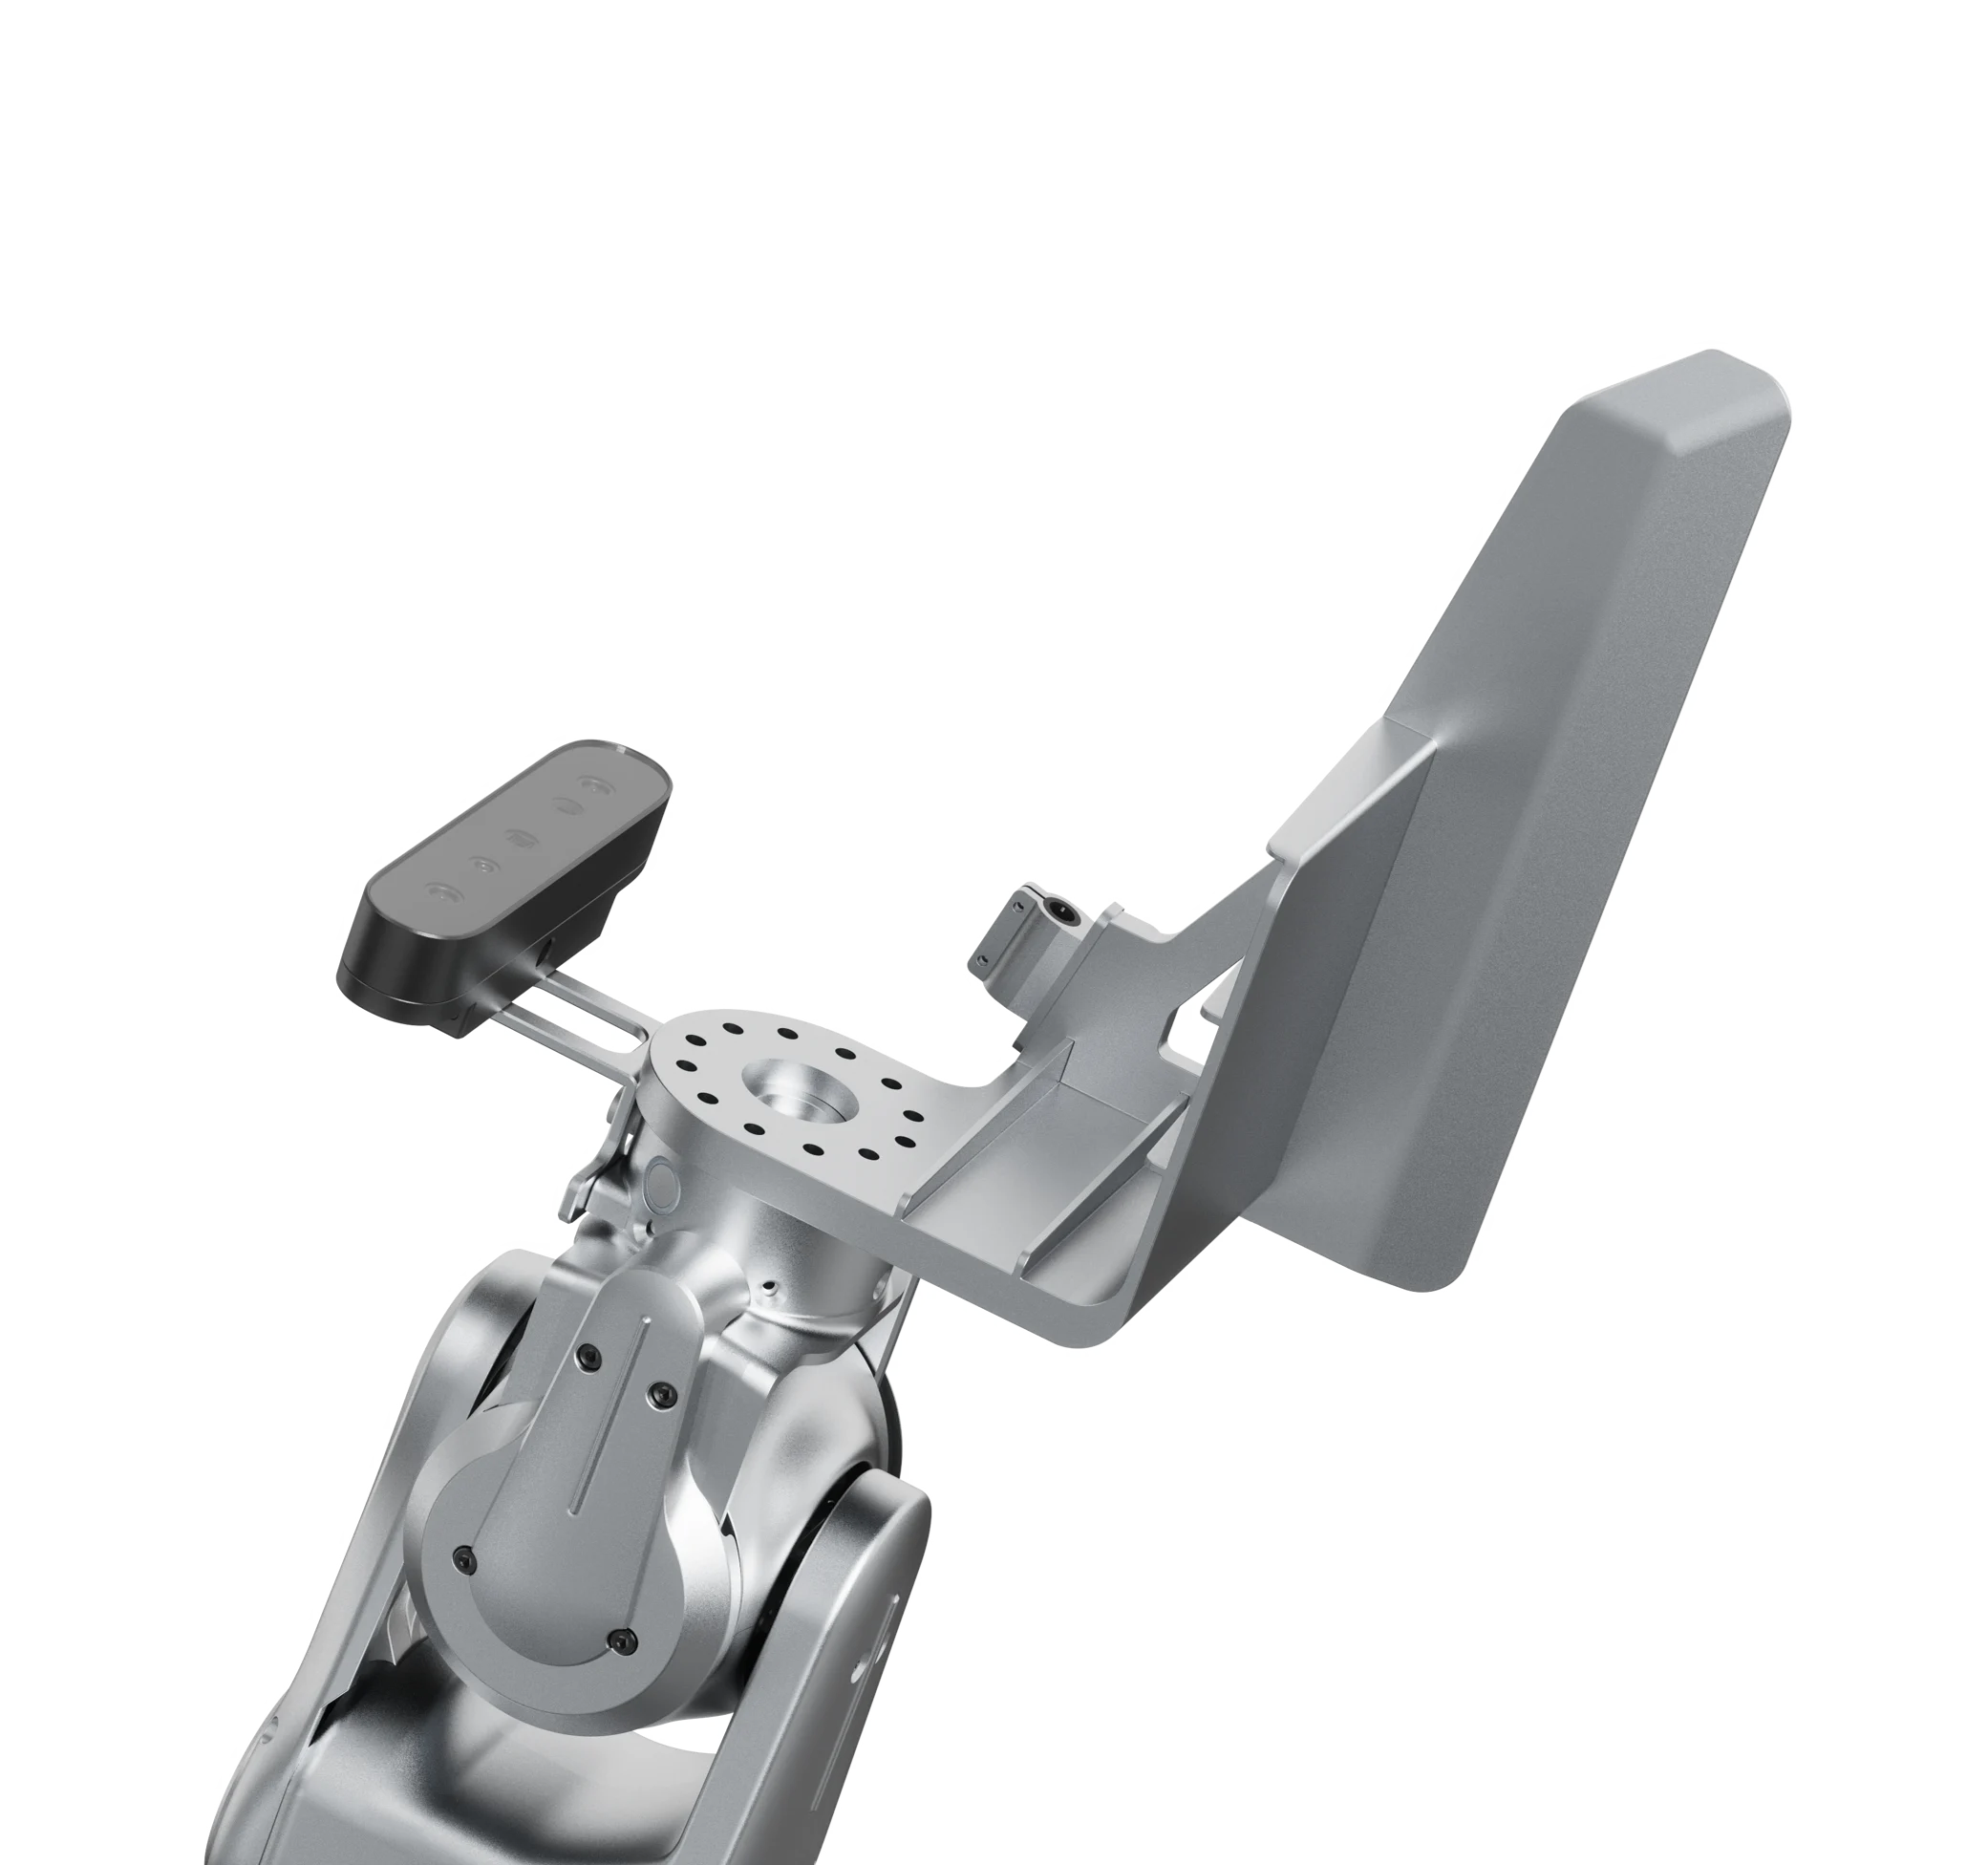
末端夹爪
根据应用场景选配定制末端夹爪,支援即插即用,运用标准化的 ISO 9409-1 安装法兰设计
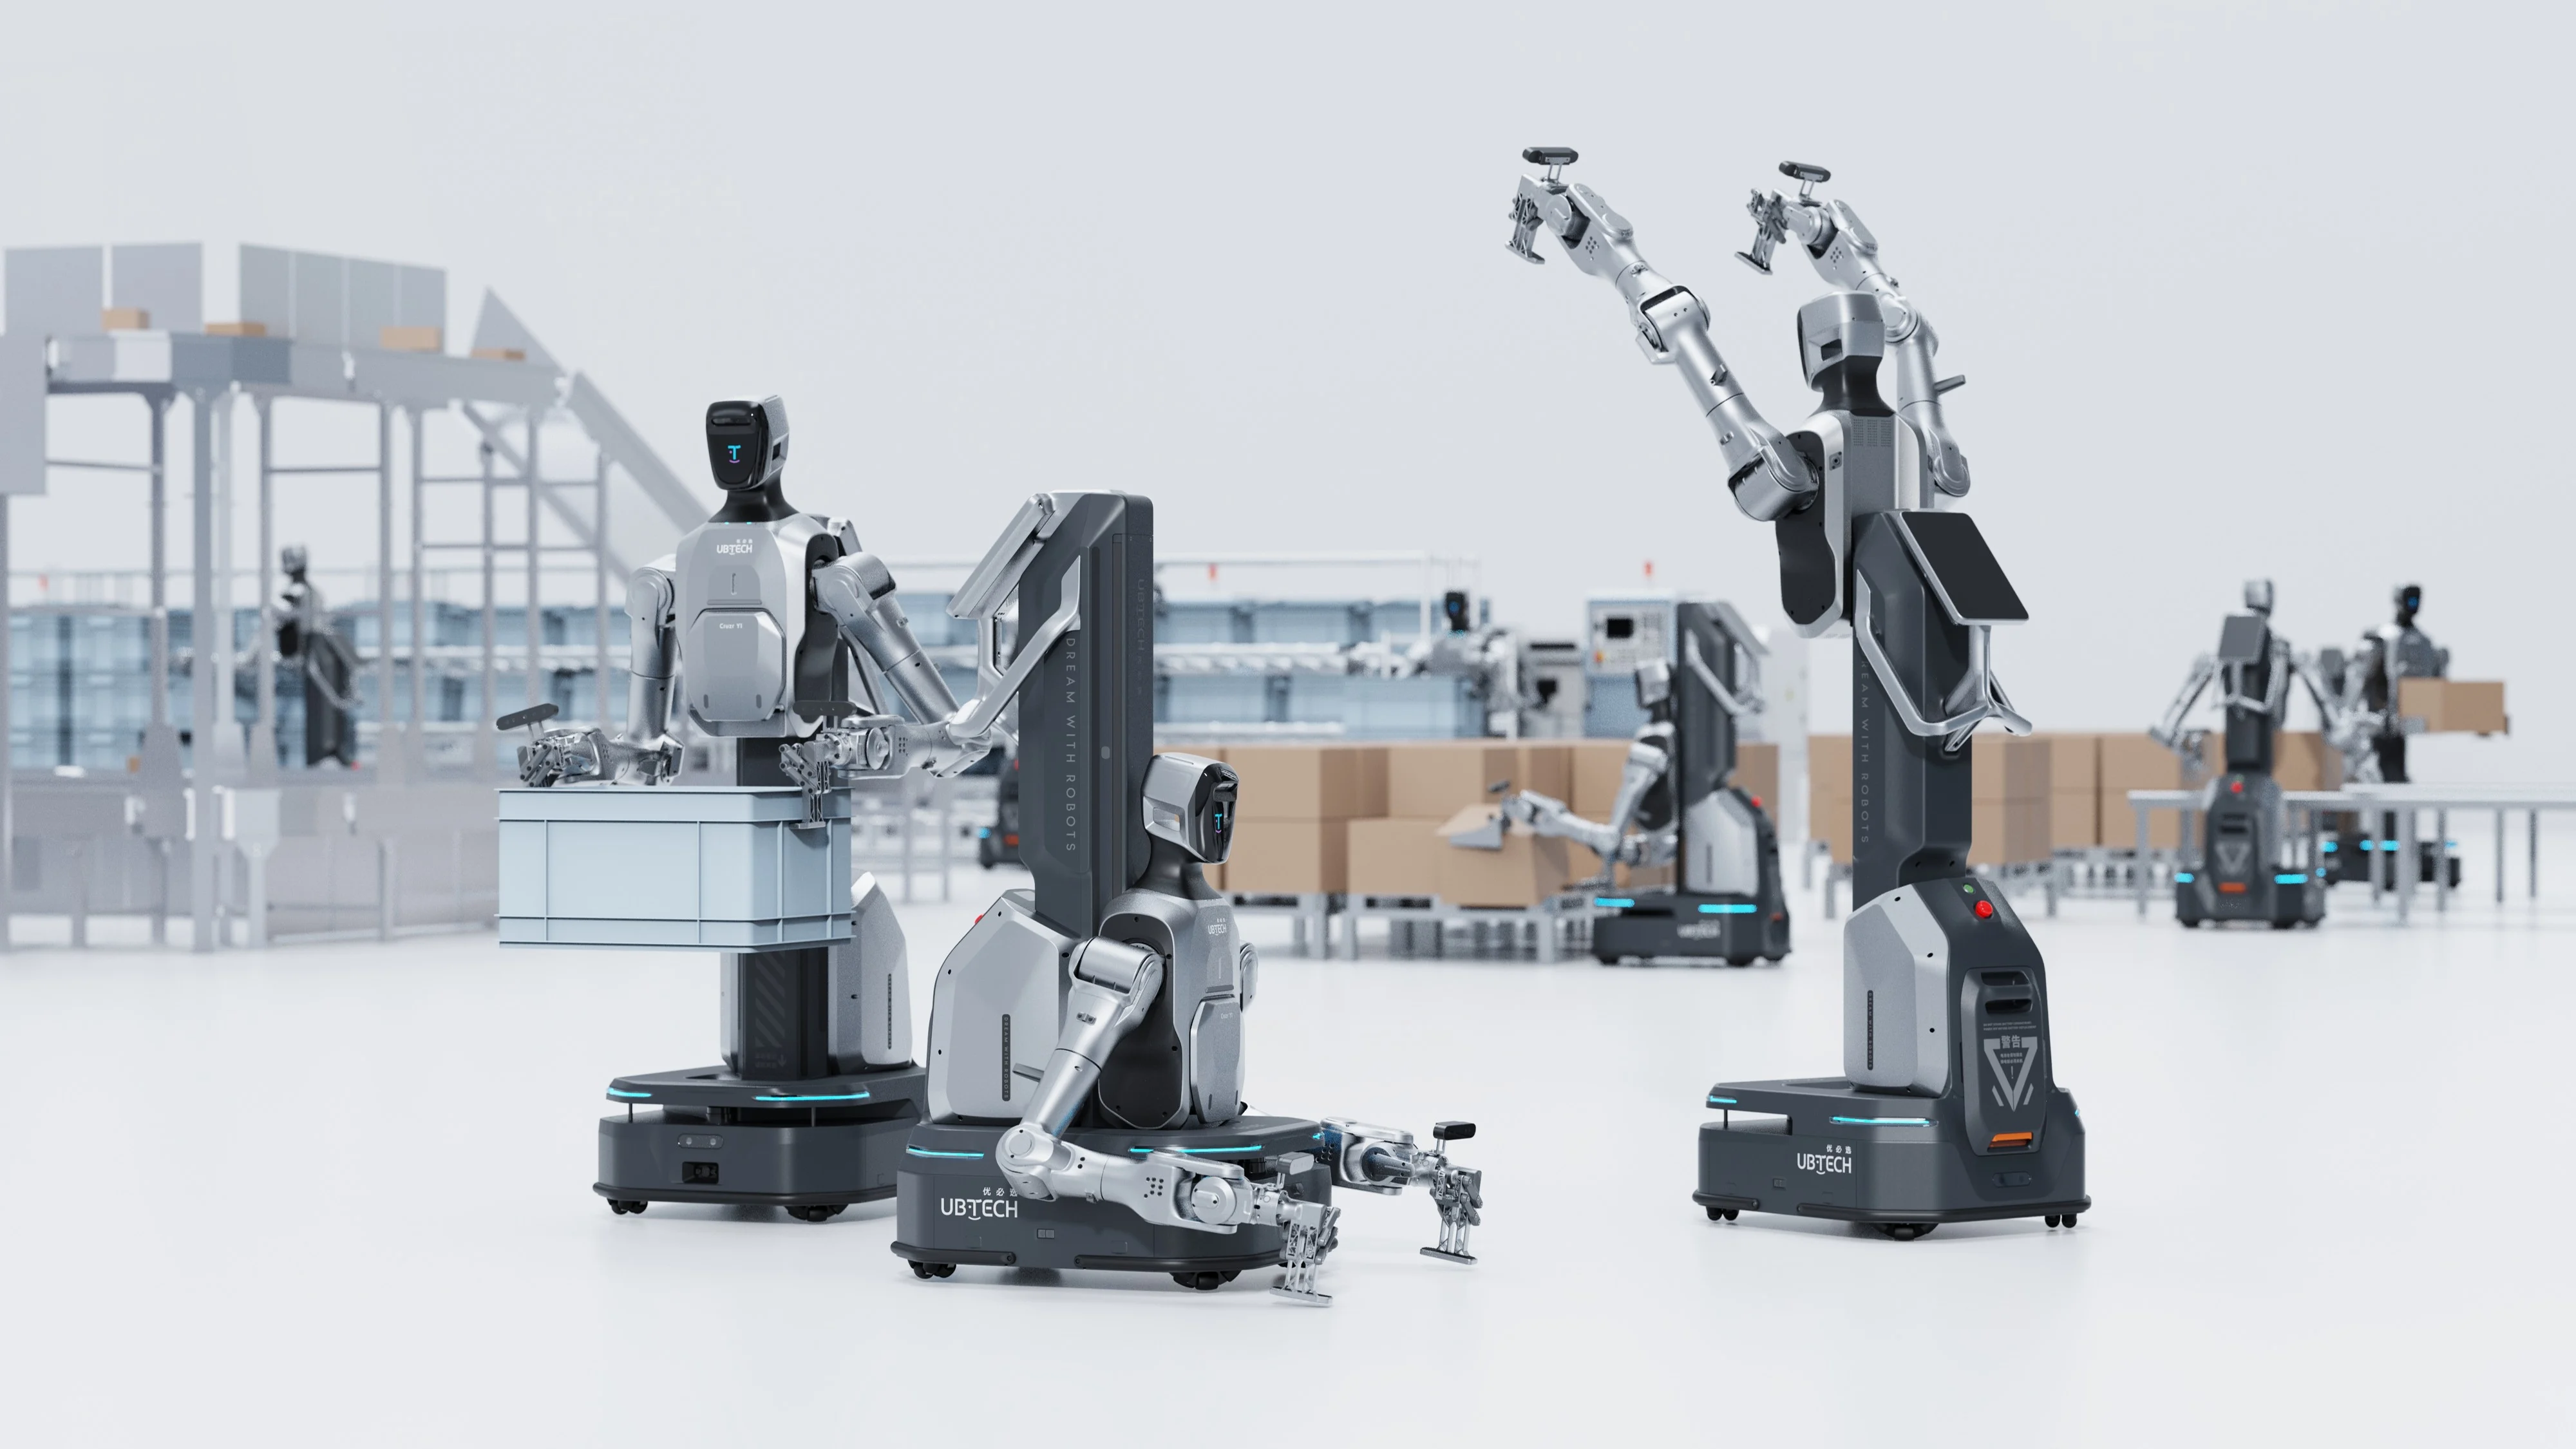
垂直升降 运作安全有效率
- 升降高度范围 850mm
- 实现 0~1.8m 空间范围内的动作
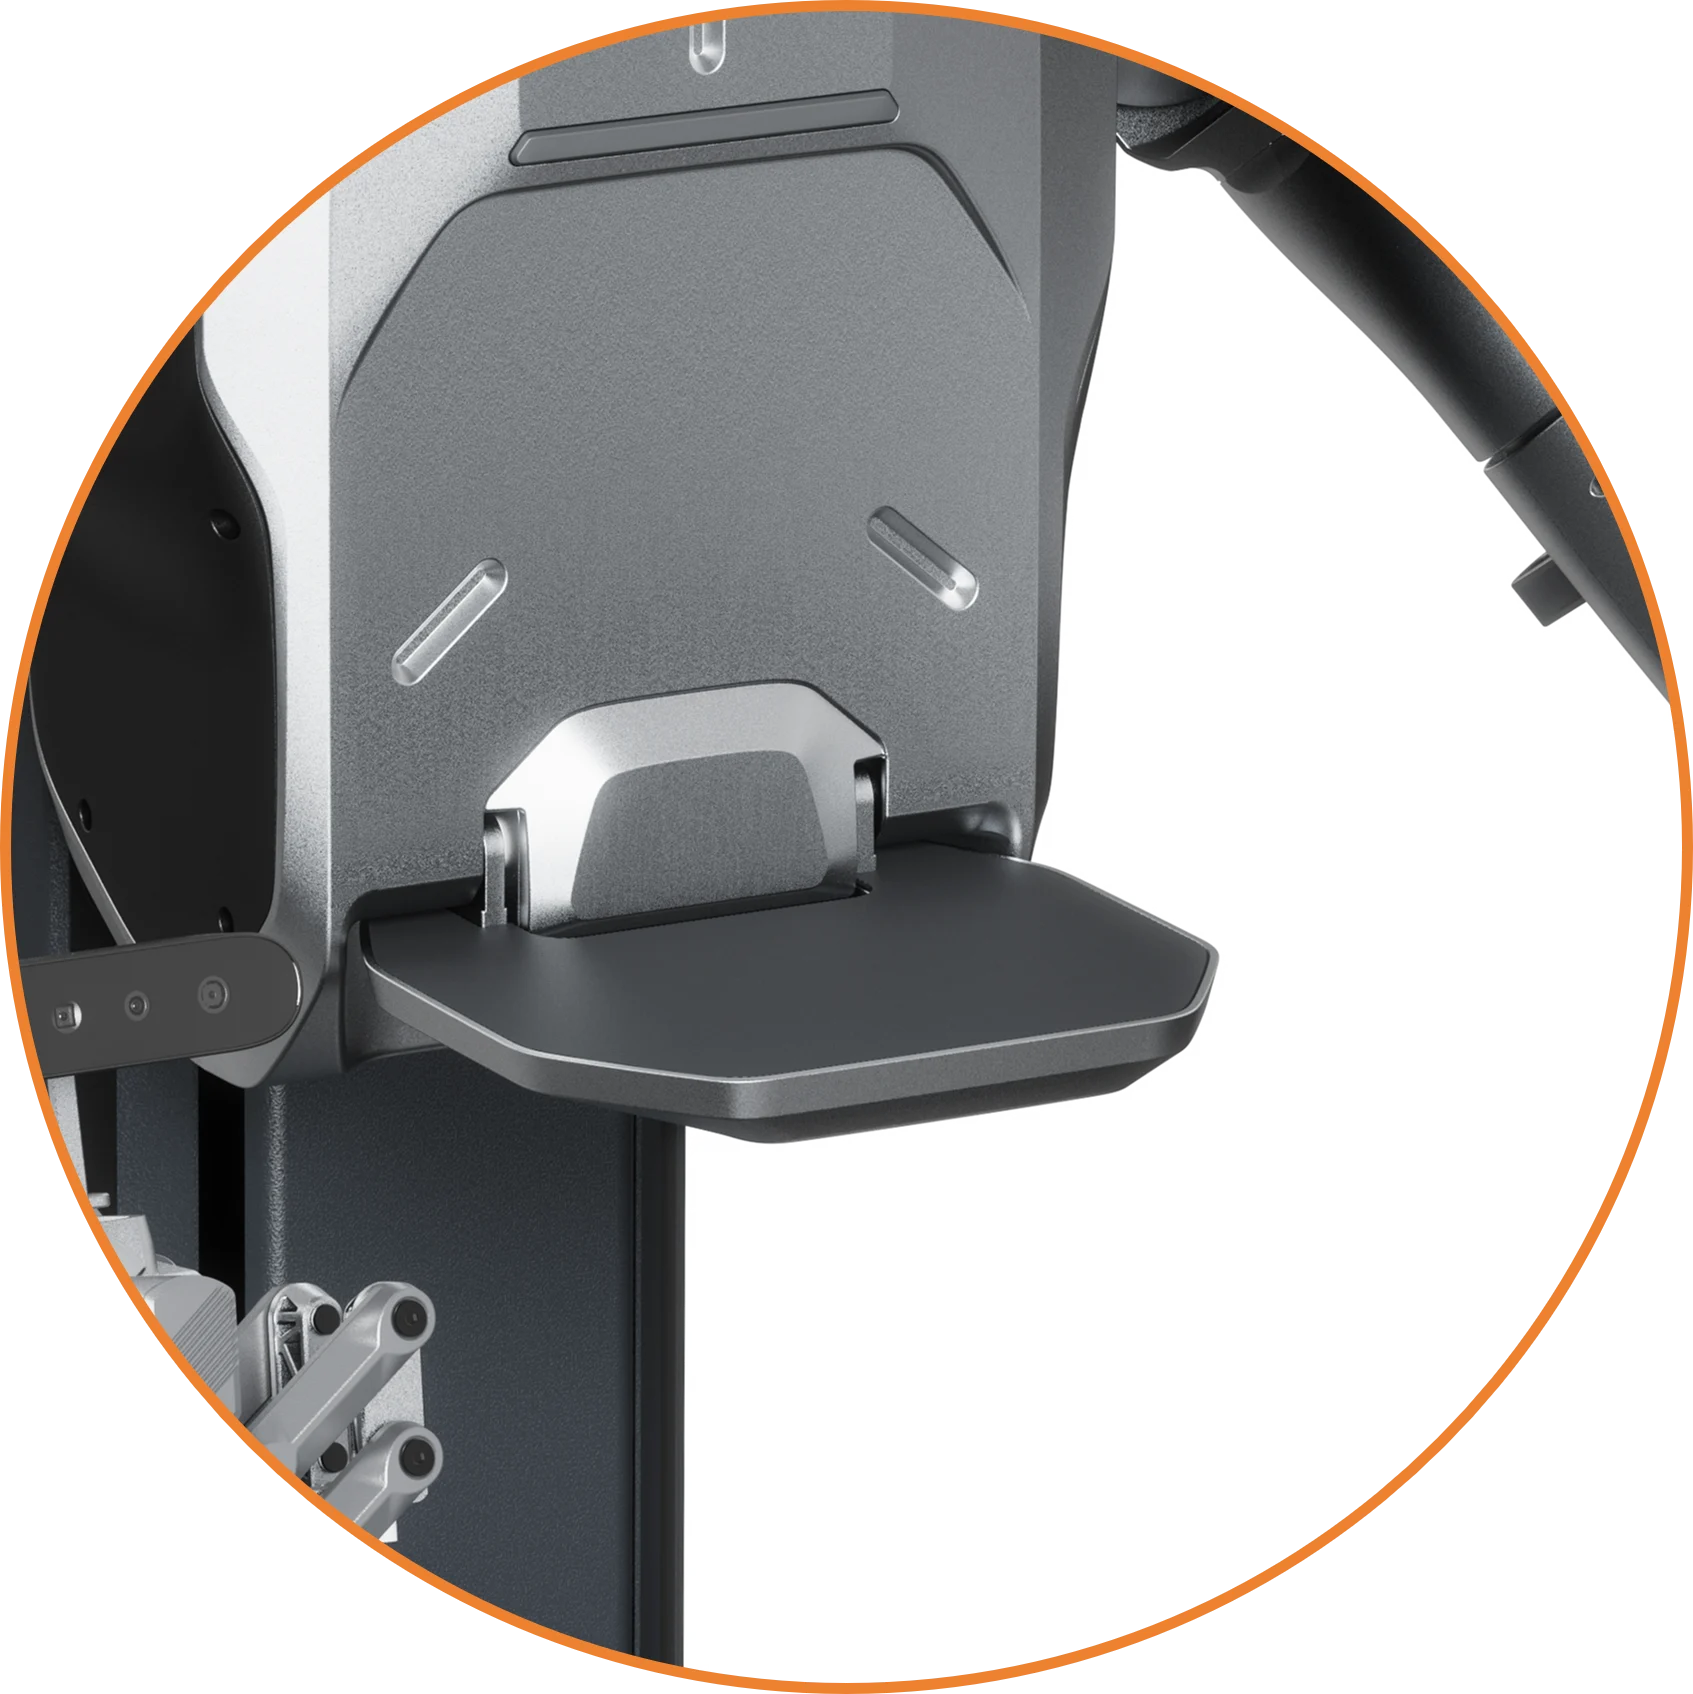
腰部载物托板
独特的腰部载物托板设计,有效缓解手臂在搬运过程中的承重压力,降低关节磨损,从而大幅提升机器人的整体耐用性和可靠性。
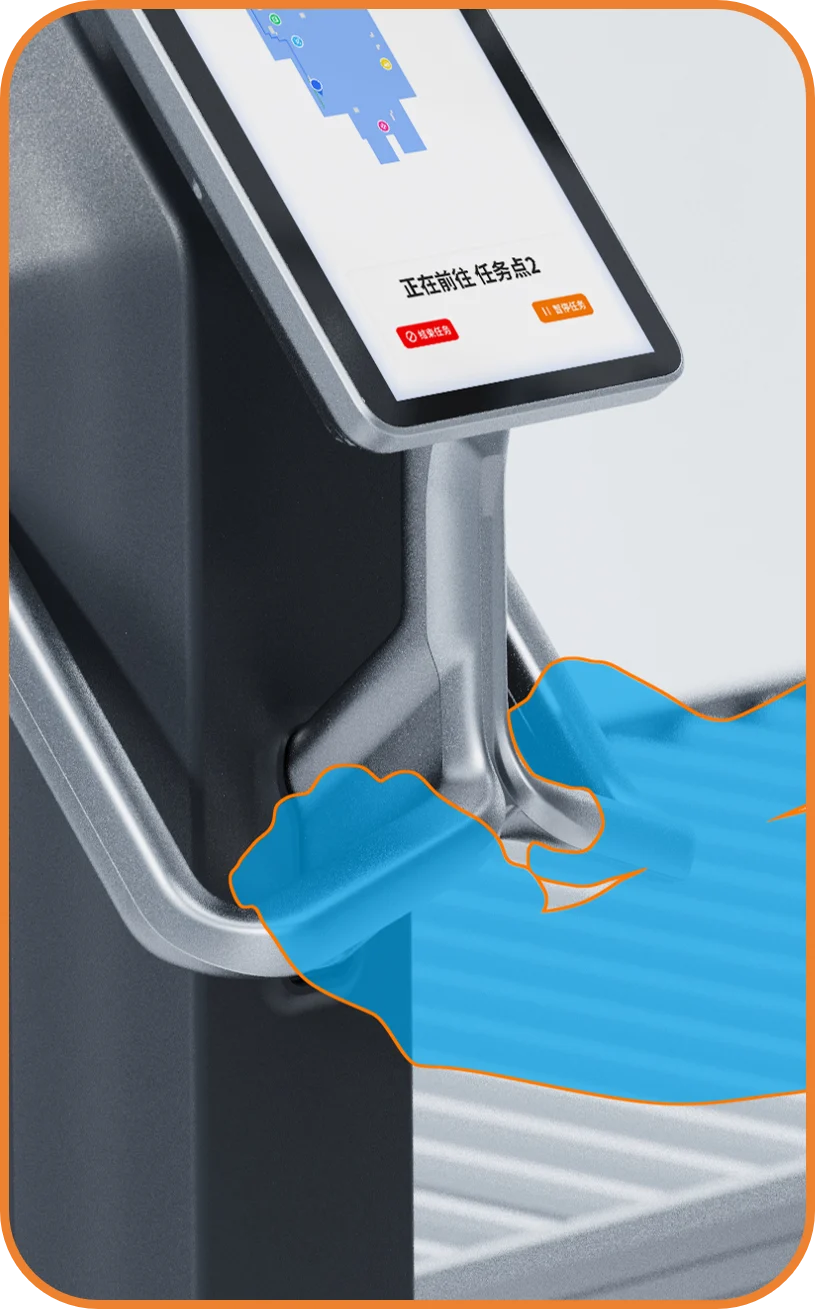
背部人机推动手把
机器人背部精心设计符合人体工学的便捷推手,操作人员在推动时姿势自然、省力,方便机器人在不同工位/ 区域之间进行转运。
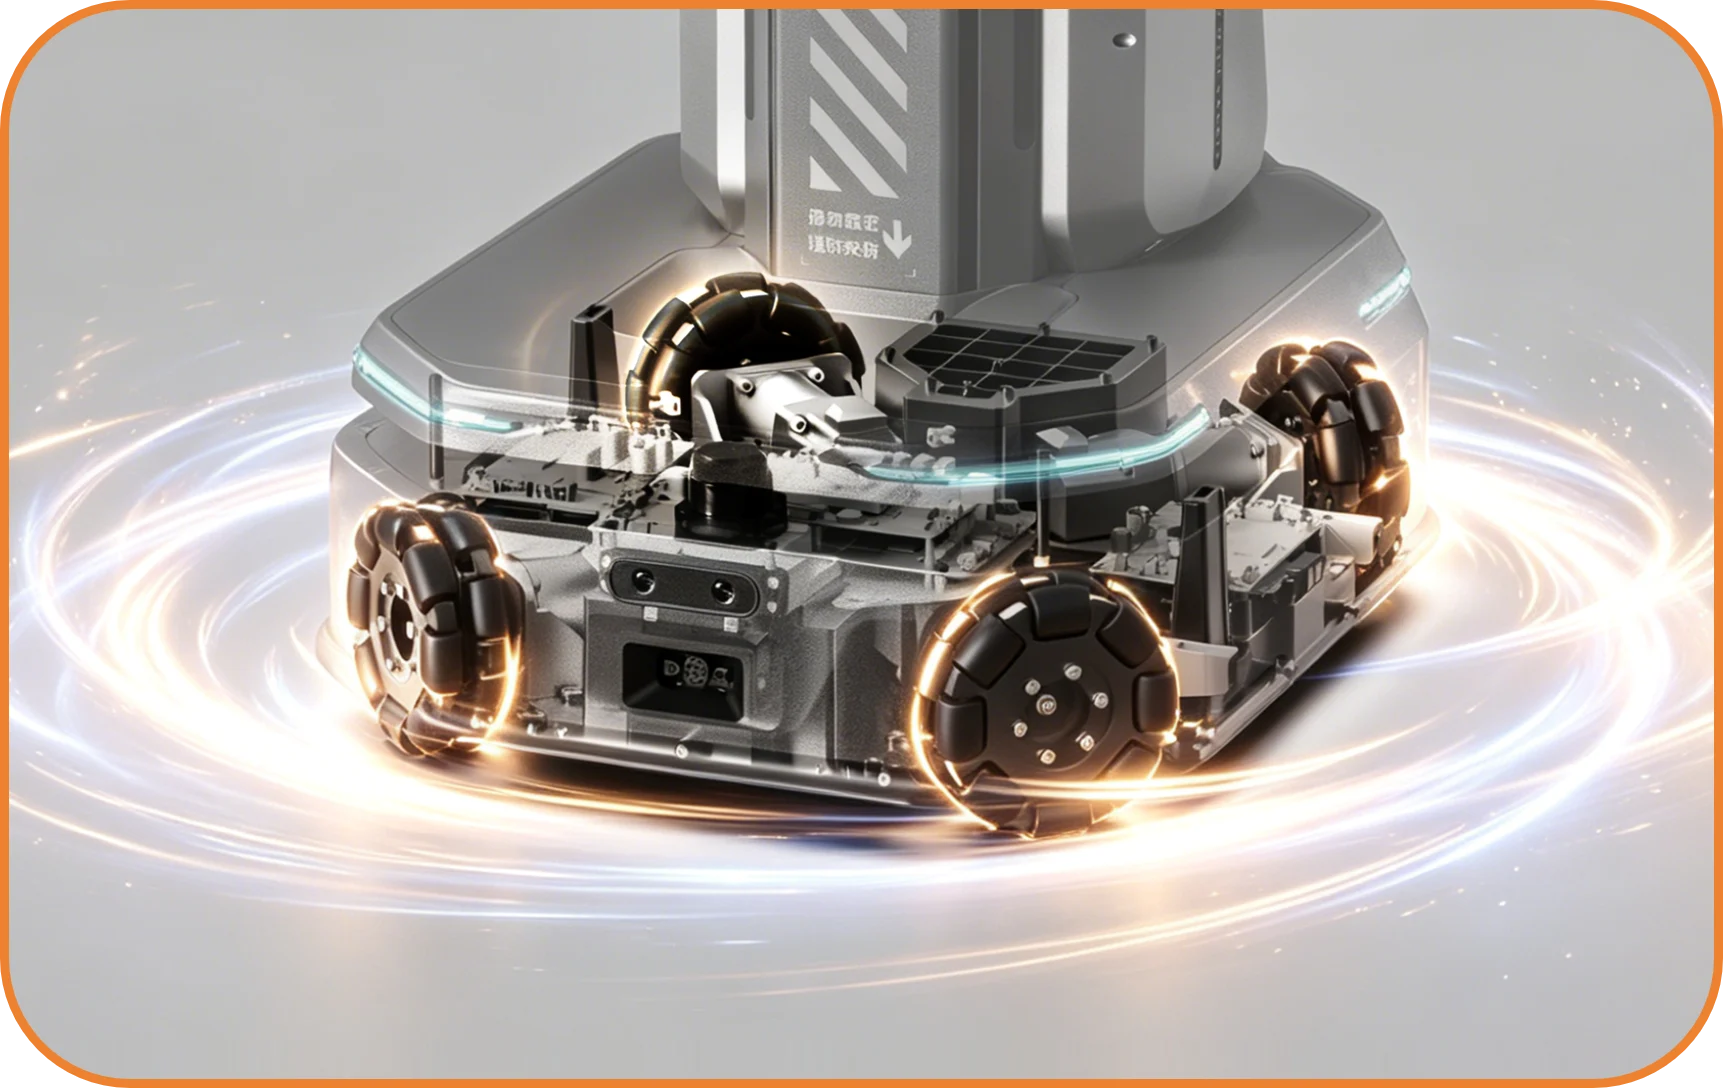
底盘全向轮
全向轮设计,支持前后、左右、斜向任意平移,轻松应对複杂路径,大幅提升机器人对空间利用率与移动效率。
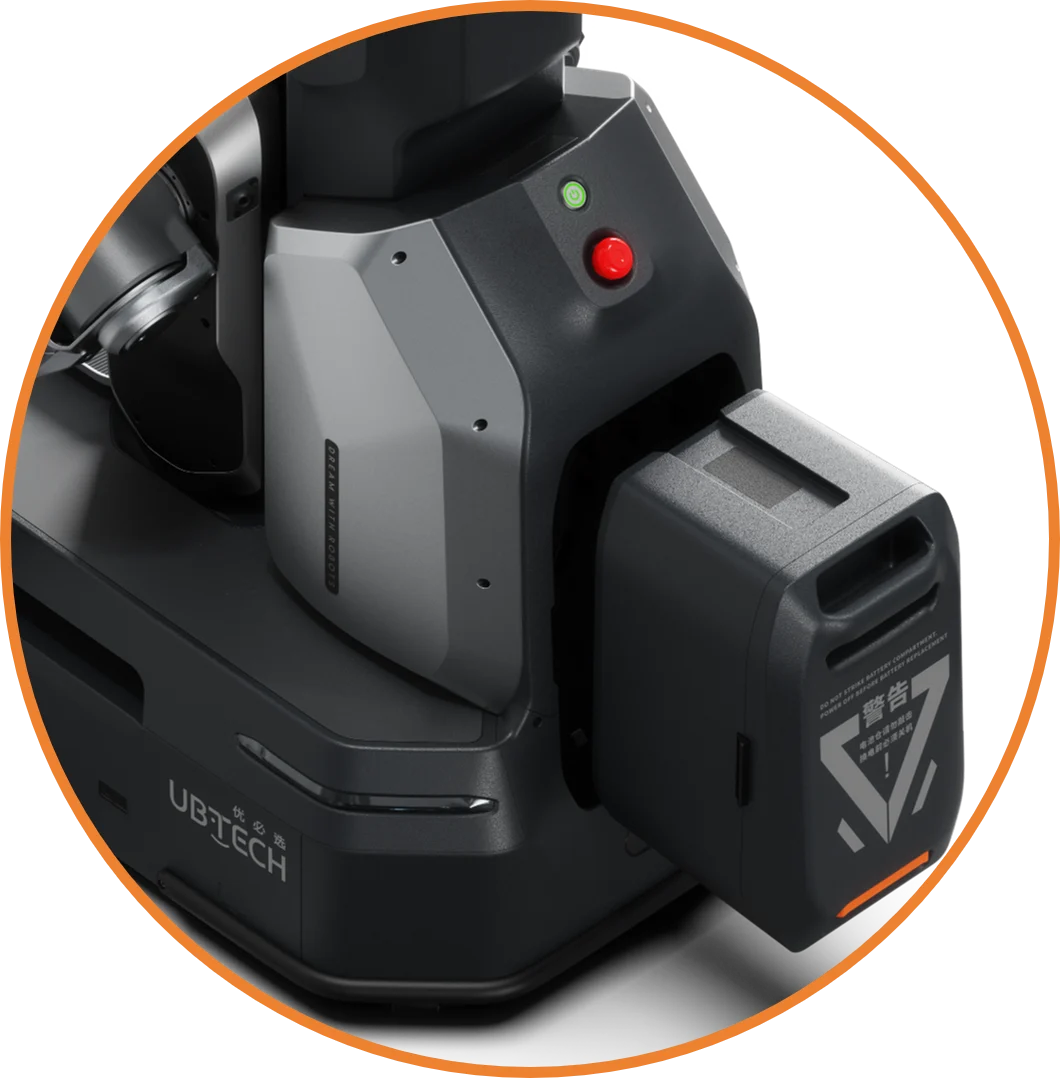
自动充电 + 快换电池
云端即时监测电量 ,配套自研充电桩补充电力 ,可根据任务优先级自主决策换电或充电模式 ,实现动态能源管理
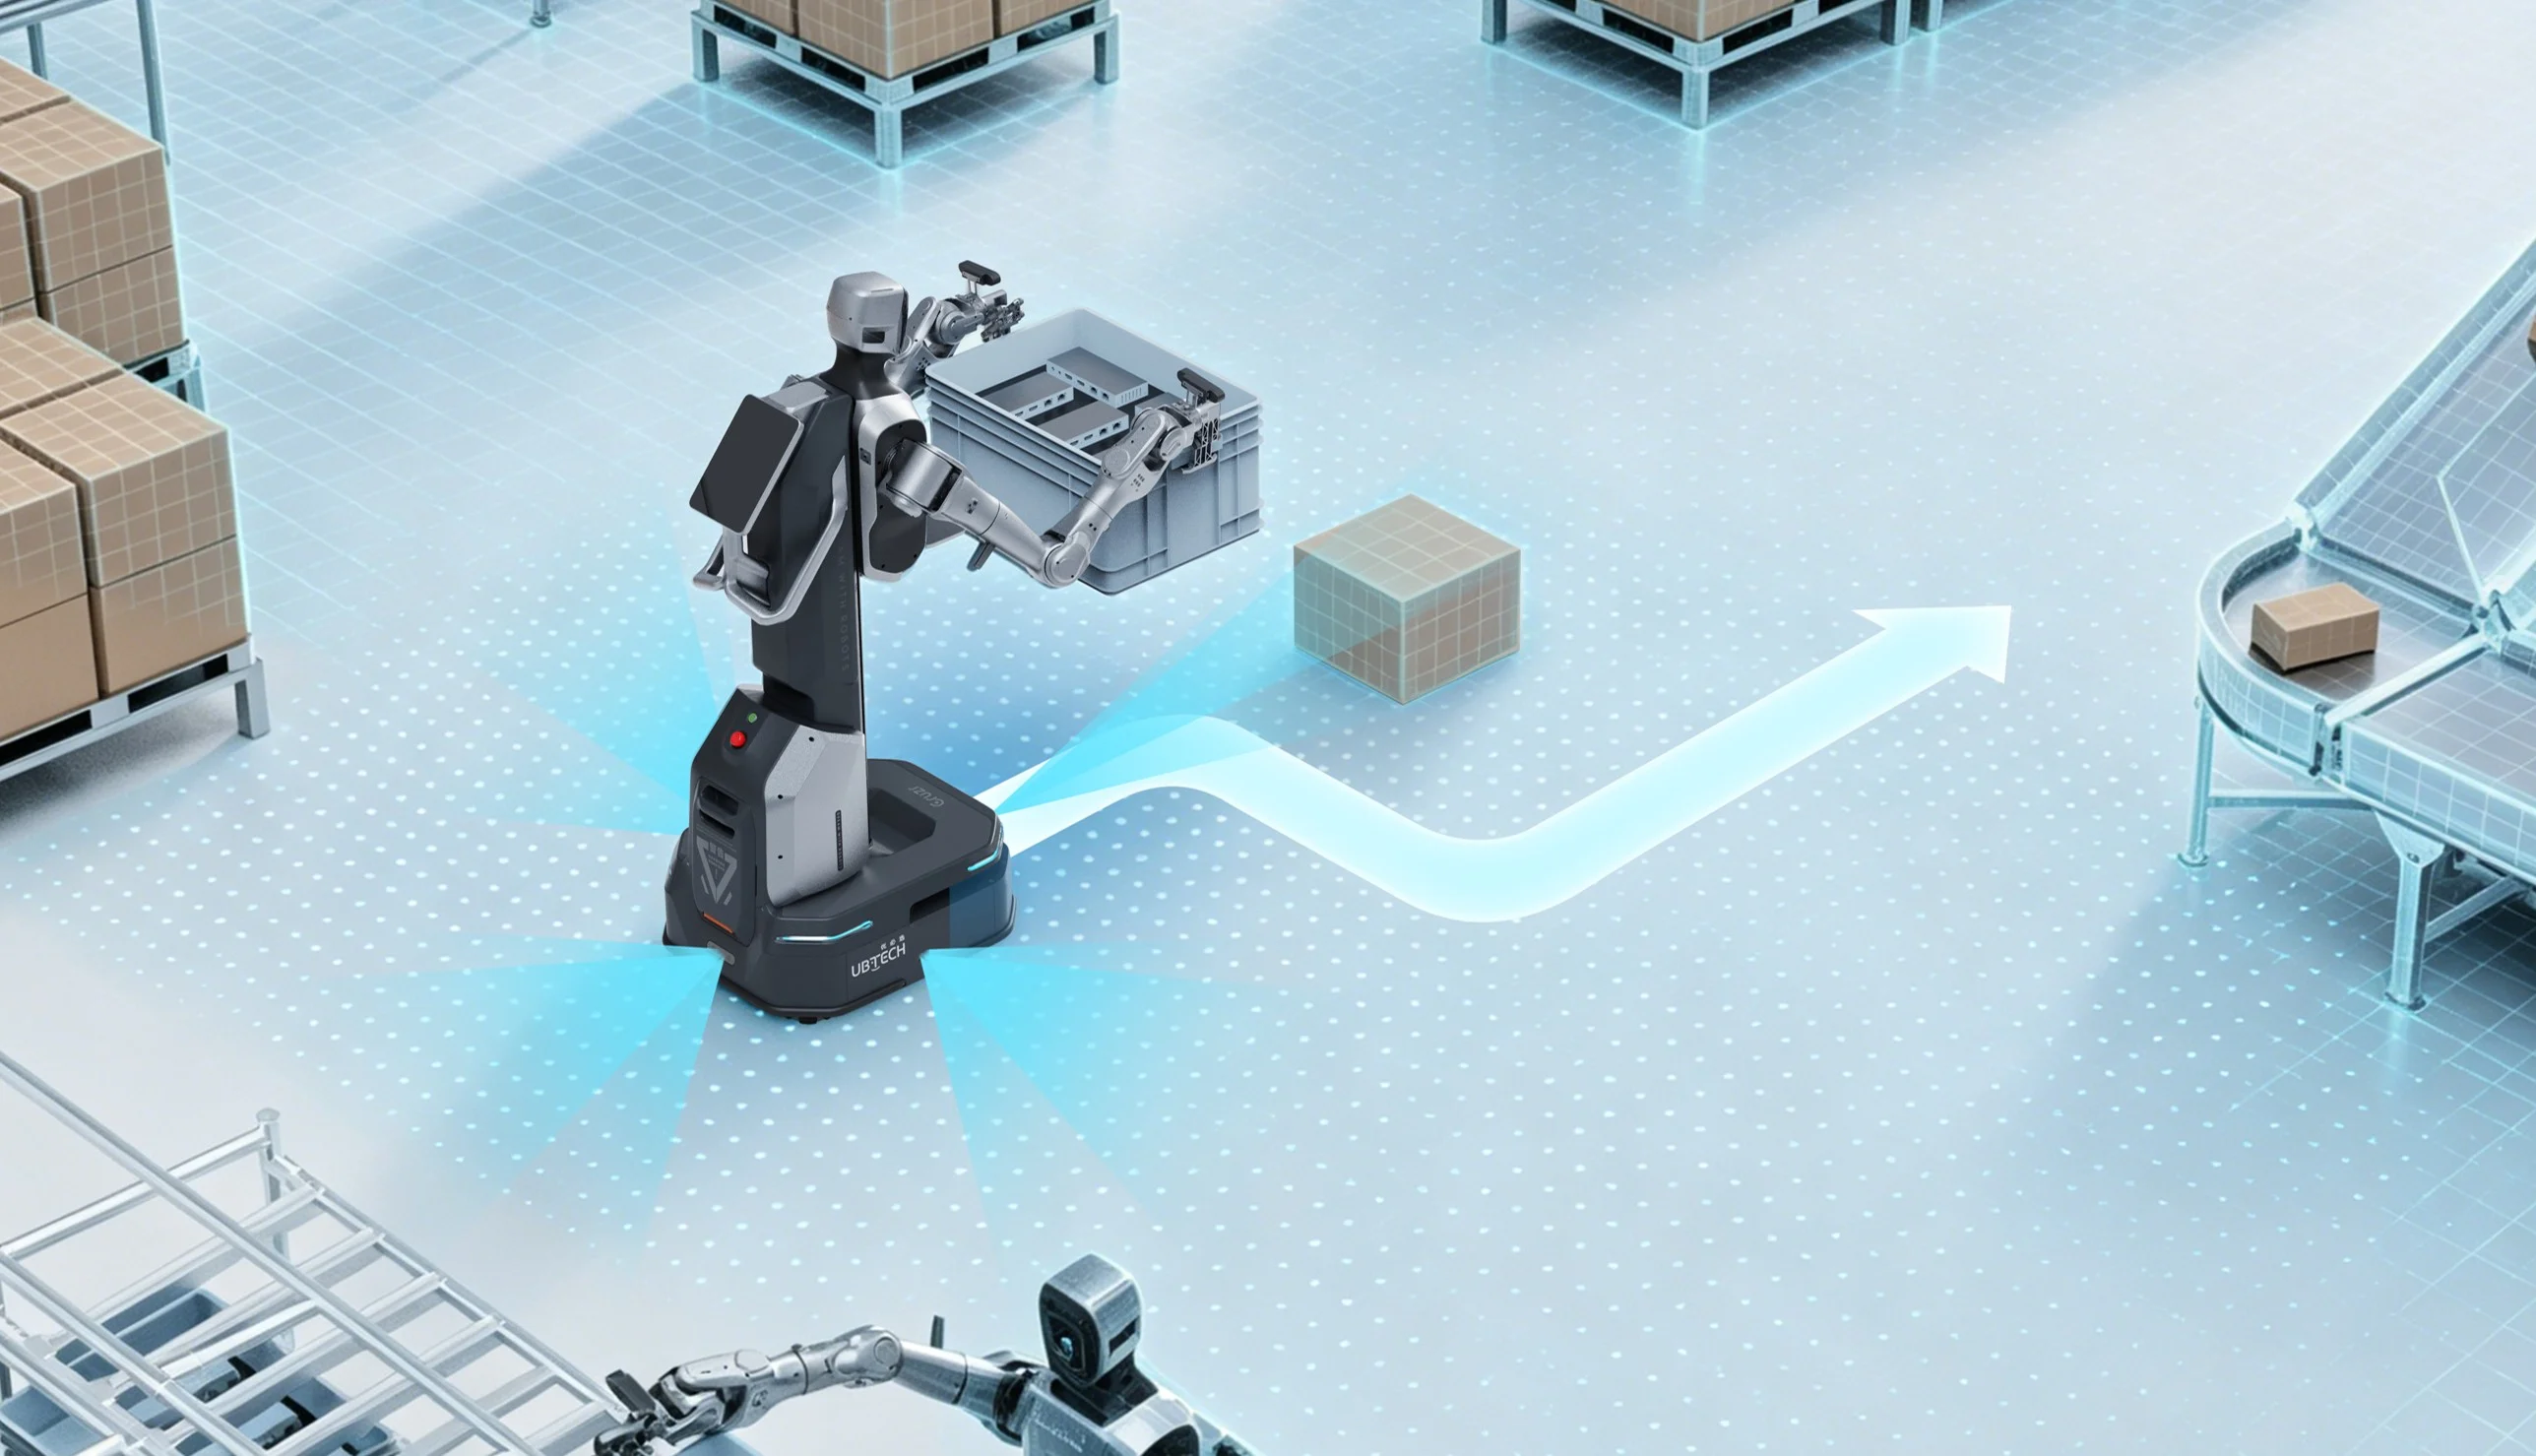
导航避障
机器人整合光学雷达、视觉、TOF、语音灯光及安全防撞条等多重避障机制,建构了全方位的安全防护体系,确保人机协作环境的绝对安全
产品参数
| 项目 | 内容 | 项目 | 内容 |
|---|---|---|---|
| 整机重量 | 90+ kg | 相机 | 头部 RGBD x1 / 手部 RGBD x2 |
| 整机尺寸 | 650 x 550 x 1700mm | 急停按钮 | 1 个 |
| 导航方式 | 光学雷达 SLAM + VSLAM | 显示萤幕 | 后侧 1 个 + 脸部 1 个 |
| 无线通讯 | WiFi / 5G | 喇叭 | 1 个 |
| 底盘形式 | 全向底盘 | 指示灯 | 1 个 |
| 运行速度 | 1.5m/s | 语音提醒 | 标配支援 |
| 升降形式 | 垂直升降 | 电池类型 | 磷酸铁锂电池 |
| 载货最小通过宽度 | 1800mm | 续航时间 | > 4h |
| 站点重複定位精度 | ± 20mm / ±2° | 充电方式 | 自动+手动+快换电池 |
| 手臂长度 | 750 mm | 充电时间 | < 1.5h |
| 手臂负载重量 | 10 kg | 工作温度 | 0~45°C |
| 单臂自由度 | 7 个 | 工作湿度 | 5~95% |
| 手臂力控/抱闸 | 标配支援 | 储存温度 | -15°C~60°C |
| 手臂作业高度 | 0~1800mm | 工作环境 | 室内环境 |
文件下載

